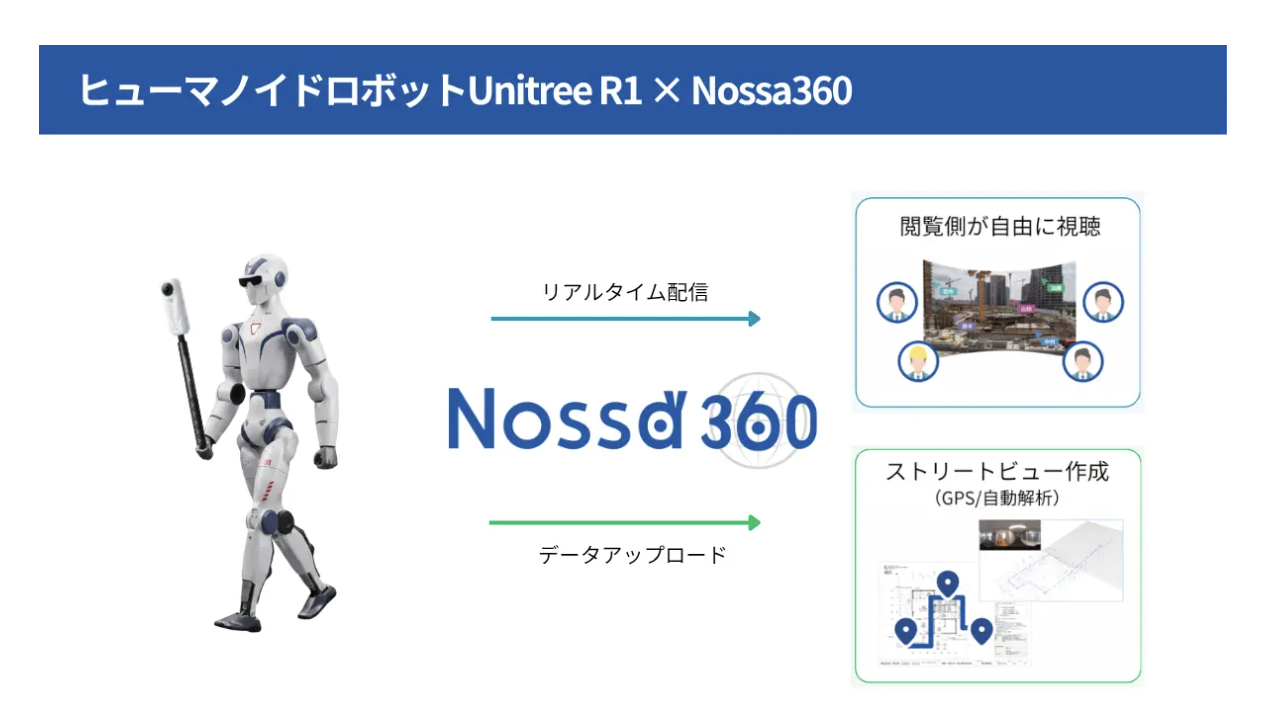

360度カメラを活用した現場向け状況共有ソリューション「Nossa360」を提供するNossaは、守屋建設(長野県伊那市)、合同会社yasstyleの協力のもと、ヒューマノイドロボット「Unitree R1」とNossa360を組み合わせた建設現場での実証を実施した。
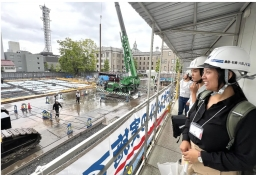
本実証では、ヒューマノイドが360度カメラを装着・保持して現場内を歩行し、Nossa360を通じて360度映像をリアルタイムに遠隔配信する「遠隔臨場」を実施した。
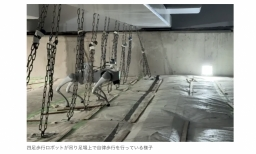
あわせて、あらかじめ設定した動作に従って現場を歩行・撮影し、そのデータから現場のストリートビューを生成する「自動記録」を検証している。
国土交通省中部地方整備局天竜川上流河川事務所をはじめ、多くの関係者が現地および遠隔から参加した。
「Nossa360」は、市販の360度カメラを用いて、建設現場などの状況を遠隔地と共有・記録するサービスだ。
360度映像をリアルタイム配信する「リアルタイム機能」と、撮影画像を図面・地図上の位置と紐付けて時系列で管理する「アーカイブ機能」を提供し、いずれも専門的な撮影技術を必要とせず、基本的には360度カメラを持って現場を歩くだけで利用できる。
一方で、導入が進むなかで「誰が、いつ、カメラを持って現場を歩くのか」がハードルになることがあった。
デジタル化によって遠隔地側の移動や作業を削減できても、現場側で撮影を行う人員が必要であれば、現場全体としての省人化には限界がある。
これを解消し得るのが、ヒューマノイド型をはじめとするロボットの普及だ。
近年はヒューマノイドロボットの技術開発が急速に進み、導入を検討しやすい価格帯の製品も登場している。
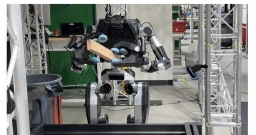
今回使用した「Unitree R1」は、全高約123cm・重量約29kgの小型・軽量な市販ヒューマノイドロボットで、二足歩行に加え、腕や腰、頭部などの関節を備える。
Nossaは、「360度カメラを持って歩くだけ」で使えるNossa360はロボットとの親和性が高いと考え、今回の実証に取り組んだ。
実証は以下の内容で行われた。
Unitree R1に360度カメラを取り付け、ロボットを遠隔操作して現場内を歩行させ、取得した360度映像をNossa360でリアルタイム配信。
遠隔地の参加者が、PC・タブレットから現場の状況を確認した。
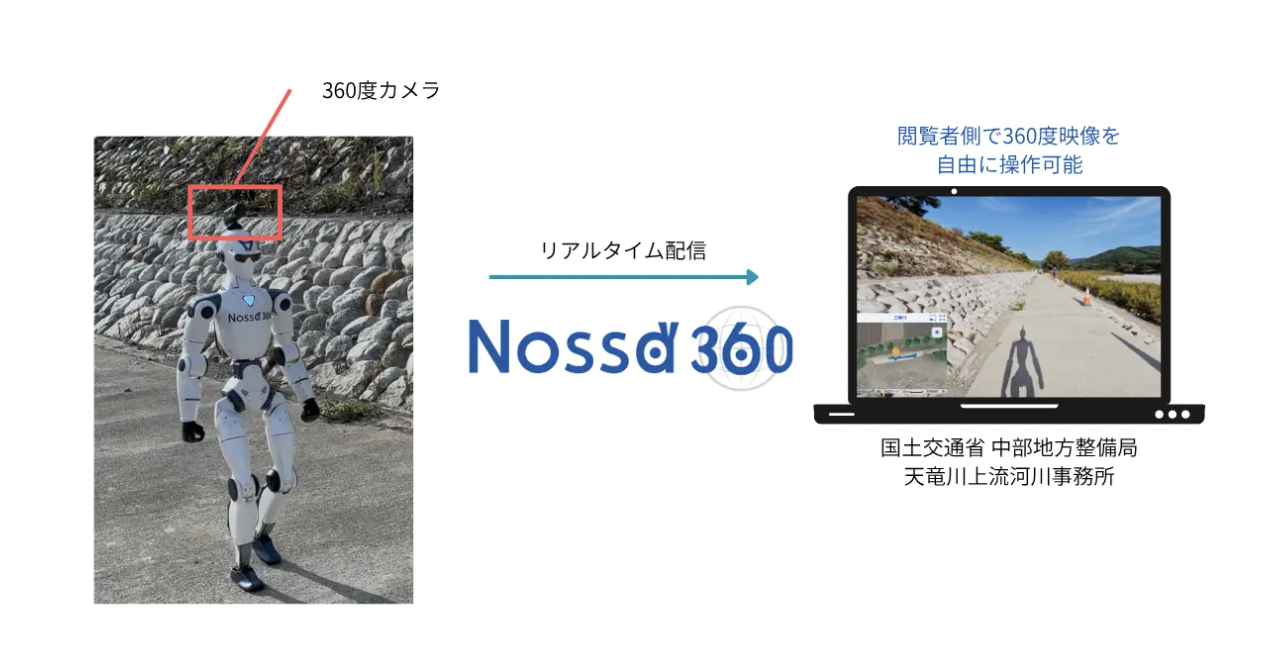 通常は現場担当者が担うカメラ移動の役割をロボットが担うことで、「現場側に撮影者を配置することなく、必要な場所を遠隔から確認する」運用の可能性を検証した。
Unitree R1に自撮り棒を持たせて先端に360度カメラを設置し、あらかじめ設定したプログラムに従って「歩行する→停止する→カメラを掲げて360度写真を撮影する」という動作を繰り返した。
取得した画像はNossa360上で自動整理され、ロボットが歩いたルートに沿って現場を振り返れるストリートビュー形式の記録となる。
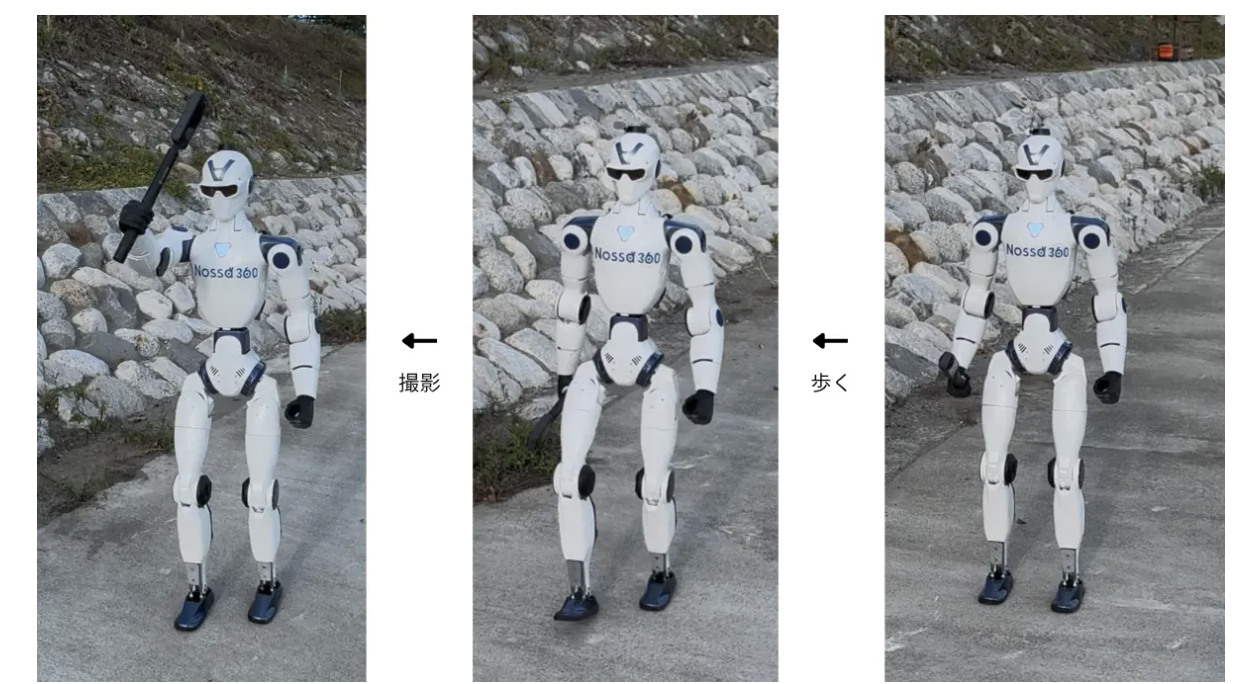
人がカメラを持って巡回・撮影する作業をロボットに置き換えられれば、定期的な現場記録や巡回業務を自動化できる可能性がある。
Nossaが目指すのは、360度映像を単に蓄積するだけでなく、そこから得られる空間データに「意味」を持たせ、現場データそのものを資産として活用できる環境の実現だ。
蓄積した過去の360度データから必要な設備・部材や特定の状況を探し出す、過去と現在を比較して変化を把握する、映像から進捗状況を推定する、異常や確認すべき箇所を抽出するなど、「後から見るための記録」から「検索・分析・判断に利用できるデータ」へ変えていくことを目指す。
ロボットが定期的に現場を巡回して360度データを継続取得できれば、人が意識的に撮影作業を行わなくても、空間データが継続的に蓄積されていく。
なおNossaは、今回の実証について、人を直ちにロボットに置き換えて現場業務を全面的に自動化することを目的としたものではないとしている。
不整地への対応や移動速度、バッテリー、安定性、安全性、遠隔操作性など、日常的な運用には多くの検証が必要だ。
一方で、ロボット側に複雑な現場判断を求めず、「カメラを持って歩く」というシンプルな役割から活用を始められる点が、Nossa360とヒューマノイドロボットを組み合わせる大きな特徴だという。
本実証では、ヒューマノイドが360度カメラを装着・保持して現場内を歩行し、Nossa360を通じて360度映像をリアルタイムに遠隔配信する「遠隔臨場」を実施した。
あわせて、あらかじめ設定した動作に従って現場を歩行・撮影し、そのデータから現場のストリートビューを生成する「自動記録」を検証している。
国土交通省中部地方整備局天竜川上流河川事務所をはじめ、多くの関係者が現地および遠隔から参加した。
デジタル化しても、現場で「撮影者」が必要なら省人化に限界
「Nossa360」は、市販の360度カメラを用いて、建設現場などの状況を遠隔地と共有・記録するサービスだ。
360度映像をリアルタイム配信する「リアルタイム機能」と、撮影画像を図面・地図上の位置と紐付けて時系列で管理する「アーカイブ機能」を提供し、いずれも専門的な撮影技術を必要とせず、基本的には360度カメラを持って現場を歩くだけで利用できる。
一方で、導入が進むなかで「誰が、いつ、カメラを持って現場を歩くのか」がハードルになることがあった。
デジタル化によって遠隔地側の移動や作業を削減できても、現場側で撮影を行う人員が必要であれば、現場全体としての省人化には限界がある。
これを解消し得るのが、ヒューマノイド型をはじめとするロボットの普及だ。
近年はヒューマノイドロボットの技術開発が急速に進み、導入を検討しやすい価格帯の製品も登場している。
今回使用した「Unitree R1」は、全高約123cm・重量約29kgの小型・軽量な市販ヒューマノイドロボットで、二足歩行に加え、腕や腰、頭部などの関節を備える。
Nossaは、「360度カメラを持って歩くだけ」で使えるNossa360はロボットとの親和性が高いと考え、今回の実証に取り組んだ。
ロボットが歩いて遠隔配信、プログラム動作でストリートビューも生成
実証は以下の内容で行われた。
ヒューマノイドによる360度映像のリアルタイム遠隔臨場
Unitree R1に360度カメラを取り付け、ロボットを遠隔操作して現場内を歩行させ、取得した360度映像をNossa360でリアルタイム配信。
遠隔地の参加者が、PC・タブレットから現場の状況を確認した。
通常は現場担当者が担うカメラ移動の役割をロボットが担うことで、「現場側に撮影者を配置することなく、必要な場所を遠隔から確認する」運用の可能性を検証した。プログラムされた歩行・撮影による現場ストリートビューの作成
Unitree R1に自撮り棒を持たせて先端に360度カメラを設置し、あらかじめ設定したプログラムに従って「歩行する→停止する→カメラを掲げて360度写真を撮影する」という動作を繰り返した。
取得した画像はNossa360上で自動整理され、ロボットが歩いたルートに沿って現場を振り返れるストリートビュー形式の記録となる。
人がカメラを持って巡回・撮影する作業をロボットに置き換えられれば、定期的な現場記録や巡回業務を自動化できる可能性がある。
「記録」から「検索・分析できるデータ」へ。数年先の現場を見据える
Nossaが目指すのは、360度映像を単に蓄積するだけでなく、そこから得られる空間データに「意味」を持たせ、現場データそのものを資産として活用できる環境の実現だ。
蓄積した過去の360度データから必要な設備・部材や特定の状況を探し出す、過去と現在を比較して変化を把握する、映像から進捗状況を推定する、異常や確認すべき箇所を抽出するなど、「後から見るための記録」から「検索・分析・判断に利用できるデータ」へ変えていくことを目指す。
ロボットが定期的に現場を巡回して360度データを継続取得できれば、人が意識的に撮影作業を行わなくても、空間データが継続的に蓄積されていく。
なおNossaは、今回の実証について、人を直ちにロボットに置き換えて現場業務を全面的に自動化することを目的としたものではないとしている。
不整地への対応や移動速度、バッテリー、安定性、安全性、遠隔操作性など、日常的な運用には多くの検証が必要だ。
一方で、ロボット側に複雑な現場判断を求めず、「カメラを持って歩く」というシンプルな役割から活用を始められる点が、Nossa360とヒューマノイドロボットを組み合わせる大きな特徴だという。
WRITTEN by
建設土木のICT活用など、
デジコンからの最新情報をメールでお届けします