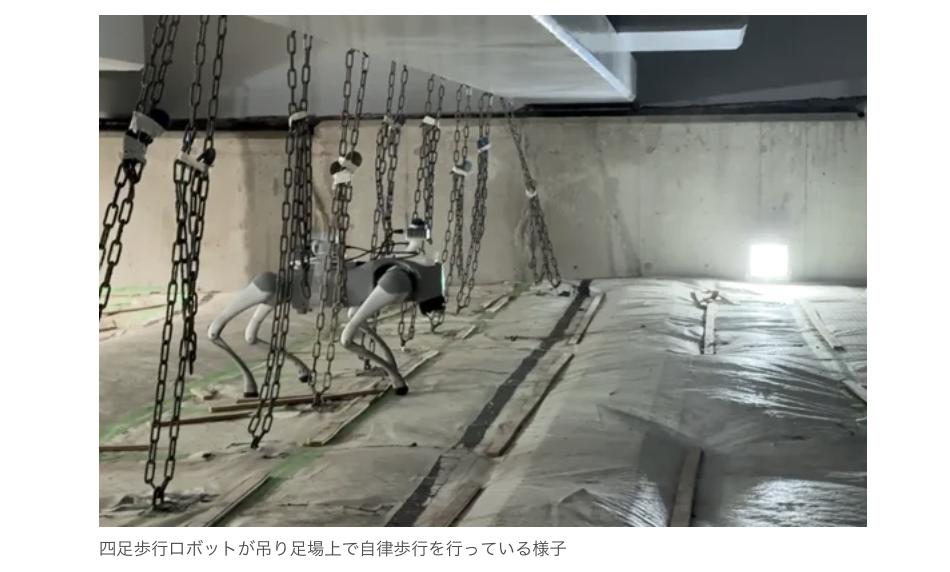

オリエンタル白石は、東京大学発AIスタートアップの燈(あかり)と共同で、吊り足場上での四足歩行ロボットの歩行AIに関する実証実験を実施した。
障害物や細かな段差が存在する吊り足場上において、四足歩行ロボットが歩行AIを用いて自律歩行できることを確認したもので、現場内の自動巡回の実現に向けて開発を進める。
橋梁や高速道路などのインフラ建設・補修工事では、吊り足場が多く使われている。
吊り足場上は、低い天井や、構造物と床材をつなぐチェーン・ワイヤーの存在、作業員の昇降口となる開口部があるなど、作業環境に多くの制約を伴う。
加えて、日本の年平均気温の上昇傾向などに伴い、作業員の急激な体調変化や熱中症などのリスク管理は、これまで以上に重要な課題となっている。
こうしたなか、作業員の安全を確保するには、現場の定期的な巡回が不可欠だ。
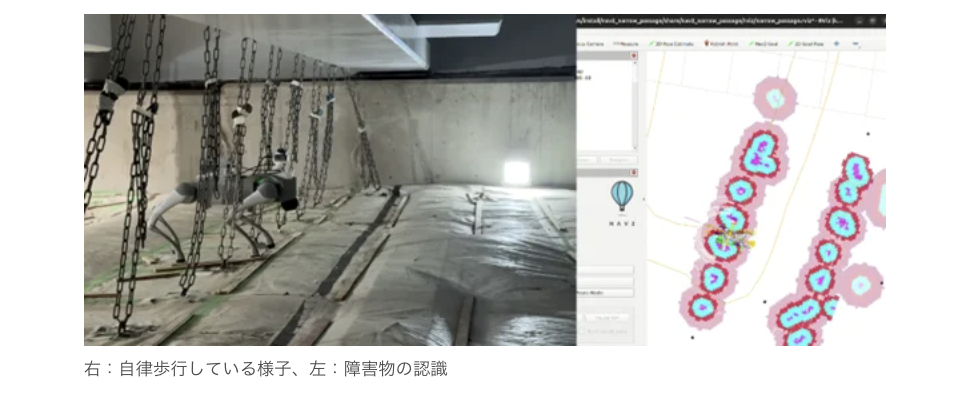
そこで両社は、平坦ではなく天井の低い限られた空間でも柔軟に移動できる四足歩行ロボットを活用した巡回体制を構築し、現場の安全管理の高度化を目指して本実証実験を行った。
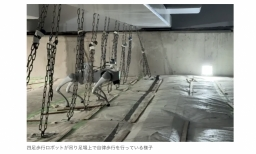
本実証実験では、実際の工事現場の吊り足場上で、歩行AIを搭載した四足歩行ロボットが、障害物や床面の起伏がある環境下でも倒れずに歩行できることを検証した。
検証は3つの観点で行われた。一つ目が、LiDARによる障害物の感知だ。
吊りチェーンや現場備品などの障害物を認識し、その情報をもとに回避しながら経路計画を行うことを確認した。
そして、歩行AIによる姿勢制御と自律歩行である。ロボットがセンサーで自身の傾きや、足部が床面から受ける反力を感知し、歩行AIによって姿勢を制御しながら、吊り足場上を転倒せずに自律歩行できることを確認した。
三つ目が歩行AIによる障害物引っかかりの自律解消だ。
現場に敷設されたシートやケーブルなどが足に引っかかったことを検知し、歩行AIが自律的に引っかかりを解消する行動を取ることを確認した。
使用したロボットは、Unitree Robotics社の「Go2」である。
両社は今後、本実証実験で得られたデータや知見をもとに、四足歩行ロボットによる現場巡回の実用化に向けた開発を推進する。
障害物や細かな段差が存在する吊り足場上において、四足歩行ロボットが歩行AIを用いて自律歩行できることを確認したもので、現場内の自動巡回の実現に向けて開発を進める。
制約の多い吊り足場。熱中症リスクも高まるなか、巡回の省人化が課題
橋梁や高速道路などのインフラ建設・補修工事では、吊り足場が多く使われている。
吊り足場上は、低い天井や、構造物と床材をつなぐチェーン・ワイヤーの存在、作業員の昇降口となる開口部があるなど、作業環境に多くの制約を伴う。
加えて、日本の年平均気温の上昇傾向などに伴い、作業員の急激な体調変化や熱中症などのリスク管理は、これまで以上に重要な課題となっている。
こうしたなか、作業員の安全を確保するには、現場の定期的な巡回が不可欠だ。
そこで両社は、平坦ではなく天井の低い限られた空間でも柔軟に移動できる四足歩行ロボットを活用した巡回体制を構築し、現場の安全管理の高度化を目指して本実証実験を行った。
LiDARで障害物を認識、姿勢を制御。引っかかりも自力で解消
本実証実験では、実際の工事現場の吊り足場上で、歩行AIを搭載した四足歩行ロボットが、障害物や床面の起伏がある環境下でも倒れずに歩行できることを検証した。
検証は3つの観点で行われた。一つ目が、LiDARによる障害物の感知だ。
吊りチェーンや現場備品などの障害物を認識し、その情報をもとに回避しながら経路計画を行うことを確認した。
そして、歩行AIによる姿勢制御と自律歩行である。ロボットがセンサーで自身の傾きや、足部が床面から受ける反力を感知し、歩行AIによって姿勢を制御しながら、吊り足場上を転倒せずに自律歩行できることを確認した。
三つ目が歩行AIによる障害物引っかかりの自律解消だ。
現場に敷設されたシートやケーブルなどが足に引っかかったことを検知し、歩行AIが自律的に引っかかりを解消する行動を取ることを確認した。
使用したロボットは、Unitree Robotics社の「Go2」である。
両社は今後、本実証実験で得られたデータや知見をもとに、四足歩行ロボットによる現場巡回の実用化に向けた開発を推進する。
WRITTEN by
建設土木のICT活用など、
デジコンからの最新情報をメールでお届けします