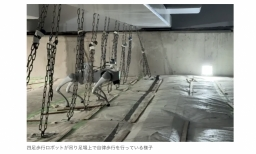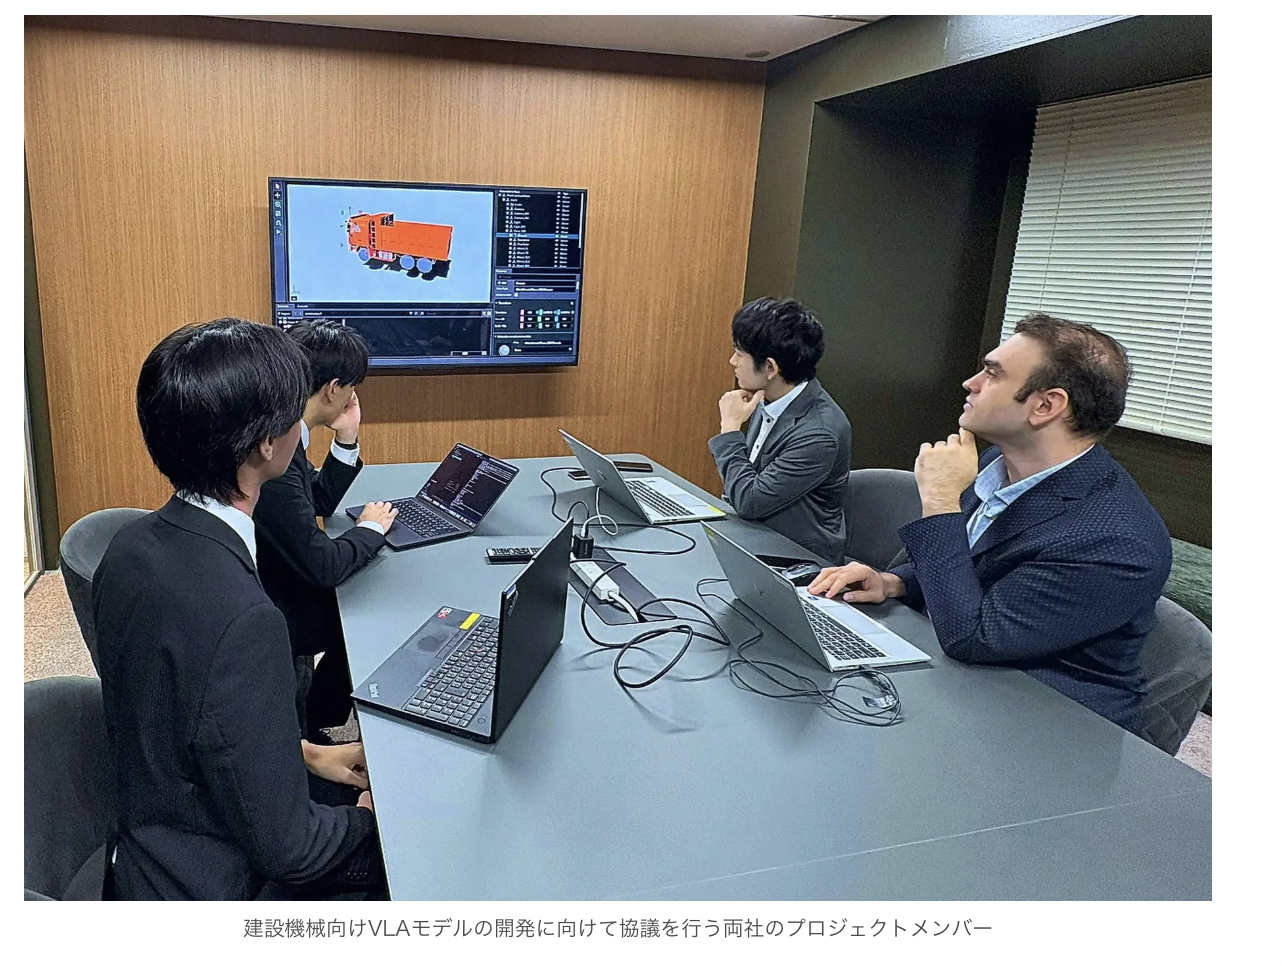

パーソルグループでテクノロジーソリューション事業を手がけるパーソルクロステクノロジーと、東京大学・松尾研発スタートアップのUnseedは、建設機械の「走行」と「作業」をAIで一体的に制御し、無人作業の実現を目指す共同研究開発を開始した。
ダンプトラックによる土砂運搬を対象に、走行しながら土砂をまくといった一連の作業の自動化に取り組み、建設現場の省人化や生産性向上への貢献を目指す。
両社は建設機械を起点に、モビリティとロボティクスを横断するフィジカルAI技術基盤の構築を進める。
建設・土木分野では、慢性的な人材不足や熟練技能者の減少を背景に、生産性向上と省人化を実現する技術へのニーズが高まっている。
政府のAIロボティクスに関する関係府省庁連絡会議も「AIロボティクス戦略」を策定し、AIによるロボティクスの高度化と社会実装の加速に向けた方向性を示している。
一方で、建設機械の自動化は進みつつあるものの、多くの場合「走行」と「作業」はそれぞれ別々に制御されている。
実際の現場では、走行しながら土砂をまく、対象物を認識しながら移動して掘削するなど、移動と作業を組み合わせる場面が数多くある。
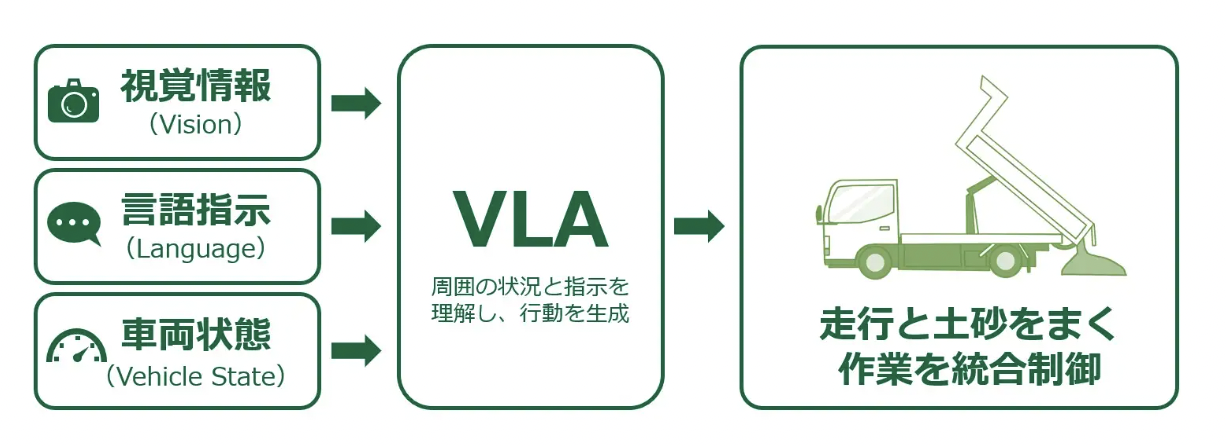
こうした課題に対し注目されているのが、「Vision-Language-Action(VLA)」だ。
VLAは、カメラなどから得られる視覚情報と自然言語による指示をもとに状況を理解し、ロボットや車両、機械などの行動を生成するAIモデルの総称で、周囲の状況や指示を理解して一連の行動を生成する新たなアプローチである。
本共同研究開発では、ダンプトラックによる土砂運搬をユースケースとして、シミュレーション環境を活用しながらVLAモデルの構築・検証を進める。
まずは、走行しながら土砂をまく際に必要となる「走行」と「作業」を一体的に制御するタスクに取り組む。
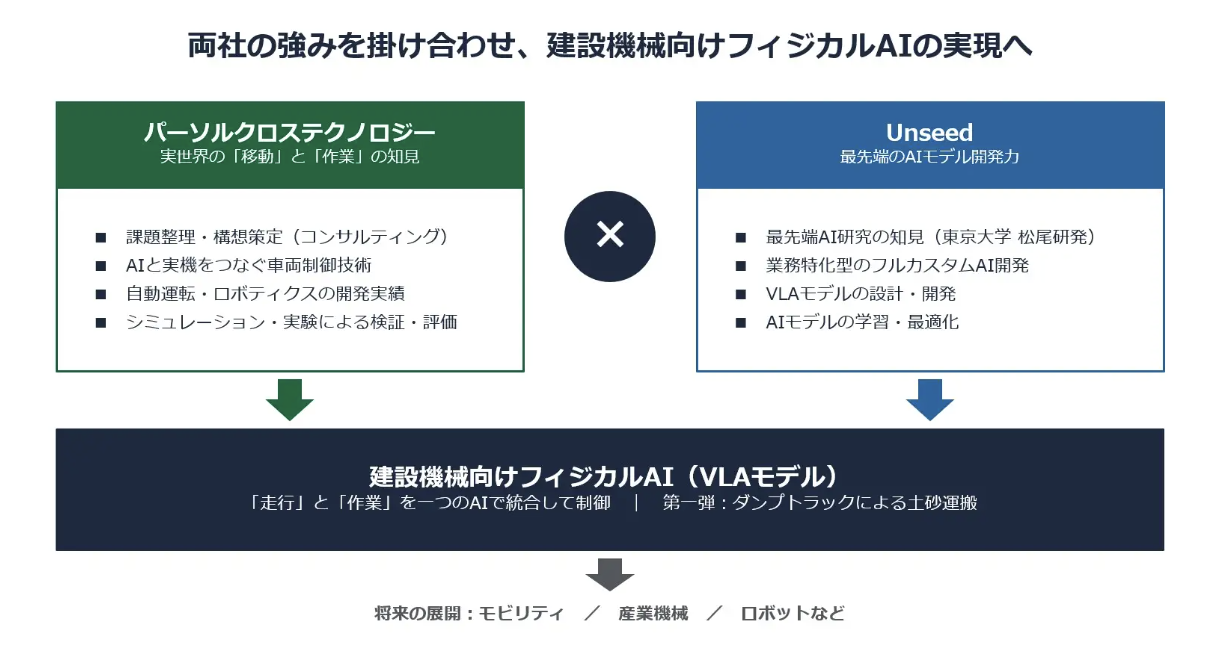
従来は別々のロジックやシステムで実現されることが多かった移動と作業を、VLAによって統合的に制御することで、より柔軟かつ高度な自律システムの実現を目指す。
将来的には、「指定した場所まで移動して土砂を下ろす」「このエリアを埋め戻す」「資材を指定位置まで運搬する」といった自然言語による指示を理解し、状況に応じて行動を生成する自律システムへの発展も見据える。
本取り組みでは、パーソルクロステクノロジーが自動運転・ADASやロボティクスの開発支援で培ってきたシミュレーション、車両制御、実験・評価の技術と、Unseedが培ってきたAIモデルの研究開発力を掛け合わせる。
両社は今後、シミュレーション環境での研究開発に加え、実機での検証も視野に入れ、実環境への適用可能性を評価していく。
また、建設機械で培った知見を基盤に、将来的には自動車をはじめとするモビリティ、産業機械、ロボットなど、移動と作業を統合的に行う次世代自律システムへの展開も検討する。
ダンプトラックによる土砂運搬を対象に、走行しながら土砂をまくといった一連の作業の自動化に取り組み、建設現場の省人化や生産性向上への貢献を目指す。
両社は建設機械を起点に、モビリティとロボティクスを横断するフィジカルAI技術基盤の構築を進める。
自動化は進むも、「走行」と「作業」は別々の制御だった
建設・土木分野では、慢性的な人材不足や熟練技能者の減少を背景に、生産性向上と省人化を実現する技術へのニーズが高まっている。
政府のAIロボティクスに関する関係府省庁連絡会議も「AIロボティクス戦略」を策定し、AIによるロボティクスの高度化と社会実装の加速に向けた方向性を示している。
一方で、建設機械の自動化は進みつつあるものの、多くの場合「走行」と「作業」はそれぞれ別々に制御されている。
実際の現場では、走行しながら土砂をまく、対象物を認識しながら移動して掘削するなど、移動と作業を組み合わせる場面が数多くある。
こうした課題に対し注目されているのが、「Vision-Language-Action(VLA)」だ。
VLAは、カメラなどから得られる視覚情報と自然言語による指示をもとに状況を理解し、ロボットや車両、機械などの行動を生成するAIモデルの総称で、周囲の状況や指示を理解して一連の行動を生成する新たなアプローチである。
ダンプの土砂運搬を対象に、VLAで移動と作業を統合制御
本共同研究開発では、ダンプトラックによる土砂運搬をユースケースとして、シミュレーション環境を活用しながらVLAモデルの構築・検証を進める。
まずは、走行しながら土砂をまく際に必要となる「走行」と「作業」を一体的に制御するタスクに取り組む。
従来は別々のロジックやシステムで実現されることが多かった移動と作業を、VLAによって統合的に制御することで、より柔軟かつ高度な自律システムの実現を目指す。
将来的には、「指定した場所まで移動して土砂を下ろす」「このエリアを埋め戻す」「資材を指定位置まで運搬する」といった自然言語による指示を理解し、状況に応じて行動を生成する自律システムへの発展も見据える。
本取り組みでは、パーソルクロステクノロジーが自動運転・ADASやロボティクスの開発支援で培ってきたシミュレーション、車両制御、実験・評価の技術と、Unseedが培ってきたAIモデルの研究開発力を掛け合わせる。
実機検証やモビリティ・産業機械への展開も視野
両社は今後、シミュレーション環境での研究開発に加え、実機での検証も視野に入れ、実環境への適用可能性を評価していく。
また、建設機械で培った知見を基盤に、将来的には自動車をはじめとするモビリティ、産業機械、ロボットなど、移動と作業を統合的に行う次世代自律システムへの展開も検討する。
WRITTEN by
建設土木のICT活用など、
デジコンからの最新情報をメールでお届けします