
戸田建設、エフティーエス、清水建設、西松建設の4社は、山岳トンネル工事における鋼製支保工の建込み作業を対象とした「リアルタイム支保工建込みガイダンス」(商品名:ヘラクレスMCCガイダンス)を開発した。
大幅な安全性向上および省人化効果を確認している。
山岳トンネル工事では、掘削直後の切羽近傍で発生する肌落ち災害の防止が大きな課題となっている。
とりわけ支保工の建込み作業では、作業員が切羽直下に長時間立ち入る必要があり、高い危険性を伴う。
また、「山岳トンネル工事の切羽における肌落ち災害防止対策に係るガイドライン」の改正や、国土交通省が推進するi-Construction 2.0を背景に、切羽近傍作業の省人化・自動化に向けた技術への期待が高まっていた。
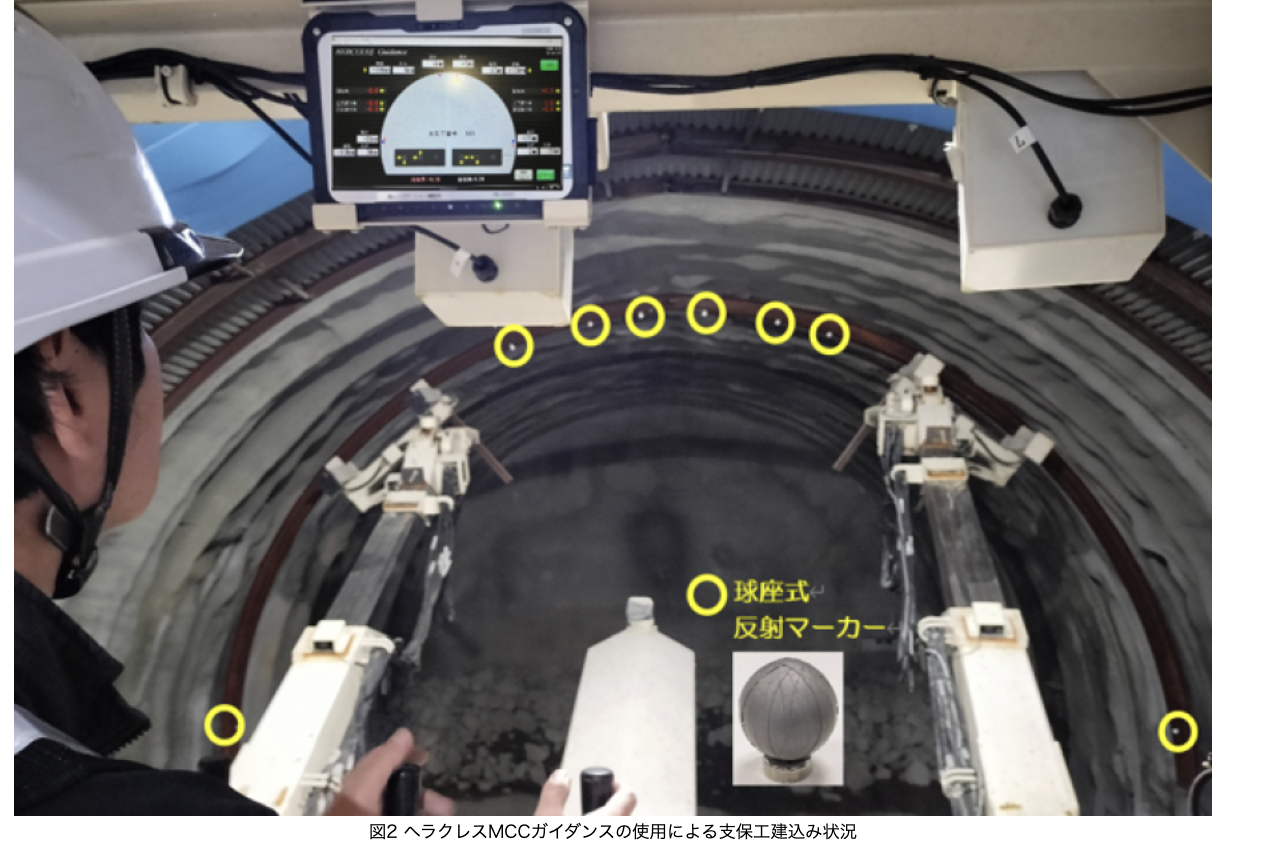
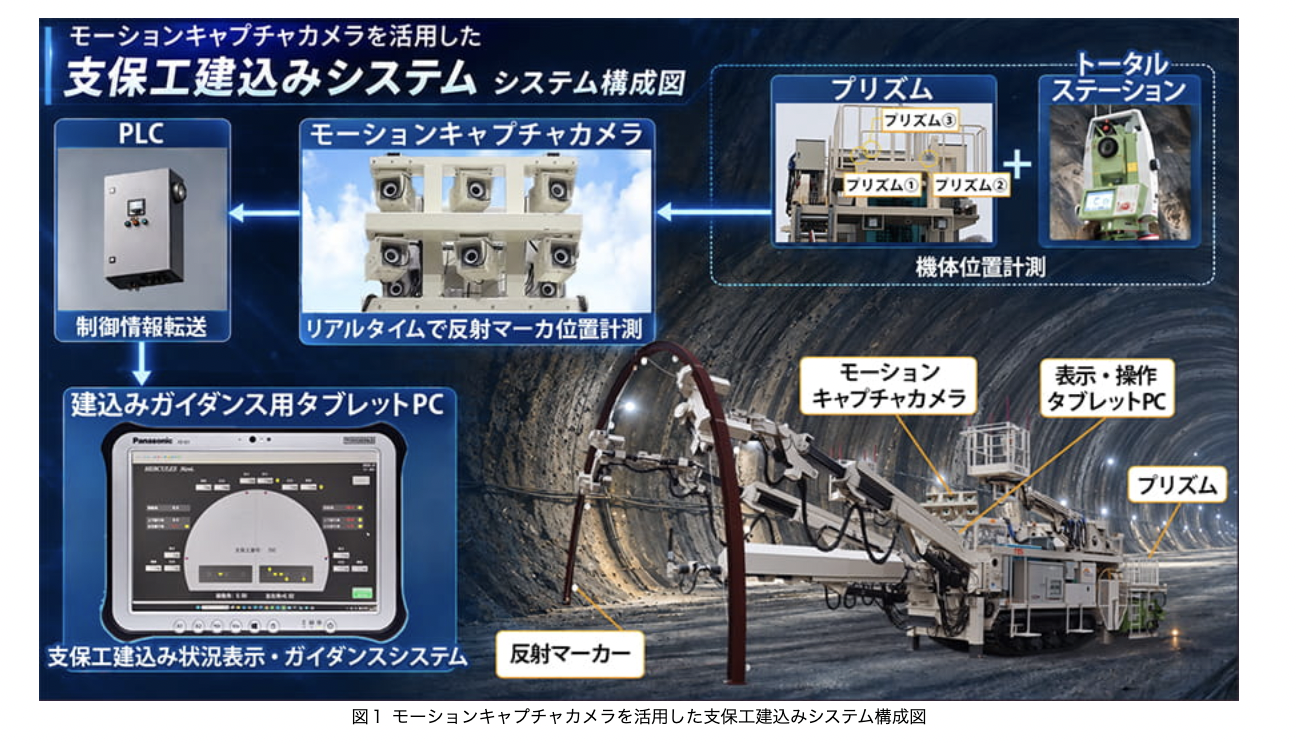
本システムは、モーションキャプチャカメラを活用して支保工に取り付けた反射マーカの位置をリアルタイムに計測・可視化し、設計位置との差分をもとに、ガイダンスシステムにより目標位置へ支保工を誘導するものだ。
従来は、切羽直下において、支保工の誘導から設置、施工精度の確認までの一連作業を最大5人の作業員が行っていた。
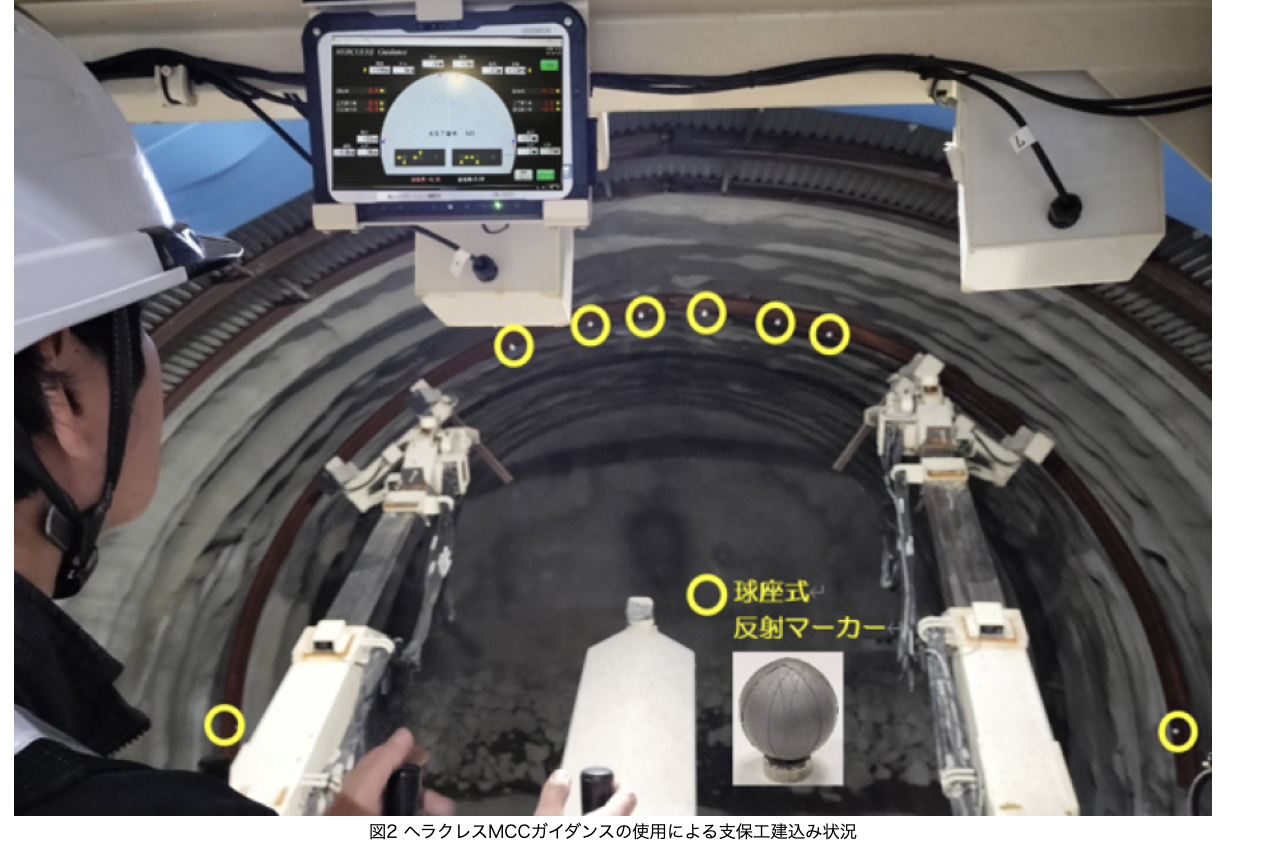
これに対し本システムでは、切羽最上部(天端)から45度の範囲外に設定した、落石などの危険がなく安全な位置から、オペレータ1人が専用タブレットに表示される操作ガイダンスに従って支保工を把持する装置(エレクタ)を操作する。
これにより、作業員が切羽直下へ立ち入ることなく支保工建込みが可能となる。
計測・誘導の手順は、エレクタ一体型吹付け機の後方に設置したプリズムをトータルステーションで自動測量し、機体位置を取得することから始まる。
取得した機体位置をもとにモーションキャプチャカメラの基準座標を算出し、支保工および把持部に設置した複数の反射マーカーをカメラで常時計測して、実測した位置と設計位置との差分をリアルタイムに算出する。
オペレータは、タブレットに表示された差分を確認することで、支保工を目標位置へ誘導できる。
これにより、従来必要だったトータルステーションによる支保工の位置確認や、切羽直下での作業員による誘導・微調整を省略し、効率的な支保工建込みを実現した。
測量機などを用いた従来の支保工誘導方式では、支保工全体の姿勢を把握することが難しく、肩部で前後方向の位置ずれが生じる場合があった。
これに対し本システムでは、支保工全体の位置と姿勢を計測し、その結果をガイダンスとして表示することで、左右の支保工の建込み角度(立ち角度)を含めた高精度な建込みを可能とした。
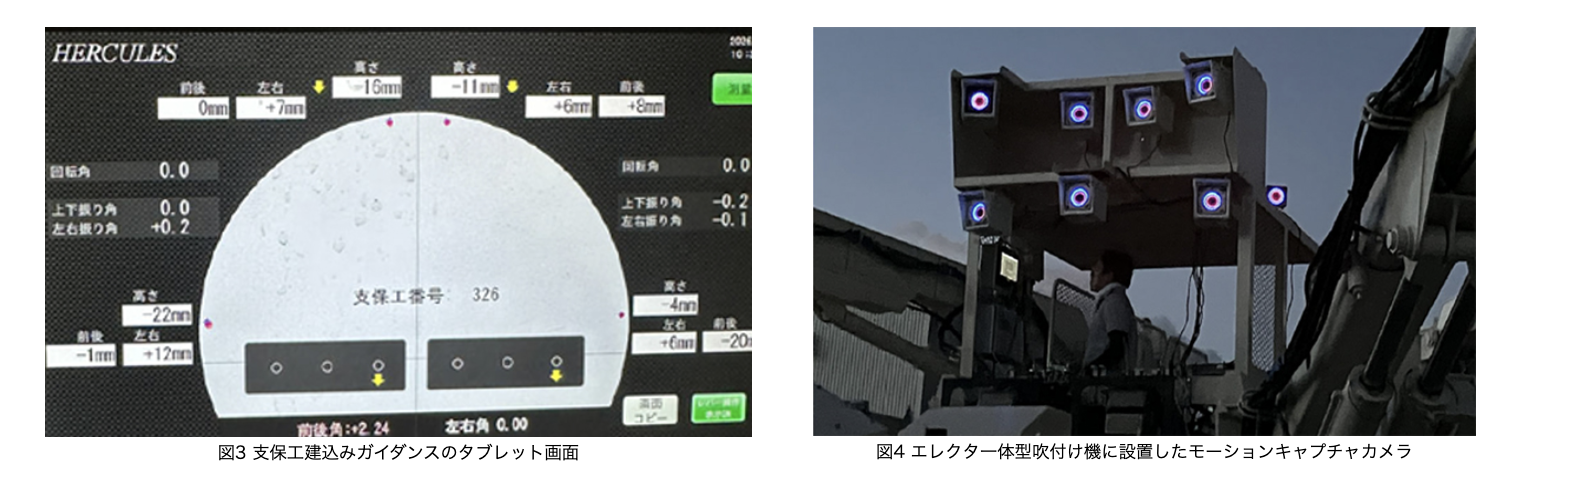
オペレータは、専用タブレットに表示される設計位置との差分や左右支保工の立ち角度を確認しながら施工。
画面上の矢印により操作レバーを動かす方向も視覚的に把握でき、オペレータの操作を支援する。
模擬トンネル内の実証では、トンネル断面変化に対応したモーションキャプチャカメラの配置と増設、反射マーカーの改良、外付け赤外線照明(高輝度LED)の採用を図ることで、現場適用性を高めた。
その結果、模擬トンネルにおいて、オペレータ1人で従来施工と同等以内のサイクルタイムを維持し、概ね±30mm以内の建込み精度を実現した。
4社はすでに共同開発企業の施工現場への導入を開始しており、現場での運用を通じてさらなる改良を進めている。
大幅な安全性向上および省人化効果を確認している。
切羽直下での肌落ち災害が課題。省人化・自動化への期待も
山岳トンネル工事では、掘削直後の切羽近傍で発生する肌落ち災害の防止が大きな課題となっている。
とりわけ支保工の建込み作業では、作業員が切羽直下に長時間立ち入る必要があり、高い危険性を伴う。
また、「山岳トンネル工事の切羽における肌落ち災害防止対策に係るガイドライン」の改正や、国土交通省が推進するi-Construction 2.0を背景に、切羽近傍作業の省人化・自動化に向けた技術への期待が高まっていた。
反射マーカーの位置を可視化し、設計位置との差分で誘導
本システムは、モーションキャプチャカメラを活用して支保工に取り付けた反射マーカの位置をリアルタイムに計測・可視化し、設計位置との差分をもとに、ガイダンスシステムにより目標位置へ支保工を誘導するものだ。
従来は、切羽直下において、支保工の誘導から設置、施工精度の確認までの一連作業を最大5人の作業員が行っていた。
これに対し本システムでは、切羽最上部(天端)から45度の範囲外に設定した、落石などの危険がなく安全な位置から、オペレータ1人が専用タブレットに表示される操作ガイダンスに従って支保工を把持する装置(エレクタ)を操作する。
これにより、作業員が切羽直下へ立ち入ることなく支保工建込みが可能となる。
計測・誘導の手順は、エレクタ一体型吹付け機の後方に設置したプリズムをトータルステーションで自動測量し、機体位置を取得することから始まる。
取得した機体位置をもとにモーションキャプチャカメラの基準座標を算出し、支保工および把持部に設置した複数の反射マーカーをカメラで常時計測して、実測した位置と設計位置との差分をリアルタイムに算出する。
オペレータは、タブレットに表示された差分を確認することで、支保工を目標位置へ誘導できる。
これにより、従来必要だったトータルステーションによる支保工の位置確認や、切羽直下での作業員による誘導・微調整を省略し、効率的な支保工建込みを実現した。
支保工全体の姿勢を計測、立ち角度を含めて高精度に建込み
測量機などを用いた従来の支保工誘導方式では、支保工全体の姿勢を把握することが難しく、肩部で前後方向の位置ずれが生じる場合があった。
これに対し本システムでは、支保工全体の位置と姿勢を計測し、その結果をガイダンスとして表示することで、左右の支保工の建込み角度(立ち角度)を含めた高精度な建込みを可能とした。
オペレータは、専用タブレットに表示される設計位置との差分や左右支保工の立ち角度を確認しながら施工。
画面上の矢印により操作レバーを動かす方向も視覚的に把握でき、オペレータの操作を支援する。
模擬トンネルでオペレータ1人・±30mm以内の精度を実現
模擬トンネル内の実証では、トンネル断面変化に対応したモーションキャプチャカメラの配置と増設、反射マーカーの改良、外付け赤外線照明(高輝度LED)の採用を図ることで、現場適用性を高めた。
その結果、模擬トンネルにおいて、オペレータ1人で従来施工と同等以内のサイクルタイムを維持し、概ね±30mm以内の建込み精度を実現した。
4社はすでに共同開発企業の施工現場への導入を開始しており、現場での運用を通じてさらなる改良を進めている。
WRITTEN by
建設土木のICT活用など、
デジコンからの最新情報をメールでお届けします