ニュース
海老名JCTを“空間知能”で再現し、クレーン作業を着工前に検証。スペースデータ、RobotBrainにタワークレーンシミュレーションを搭載
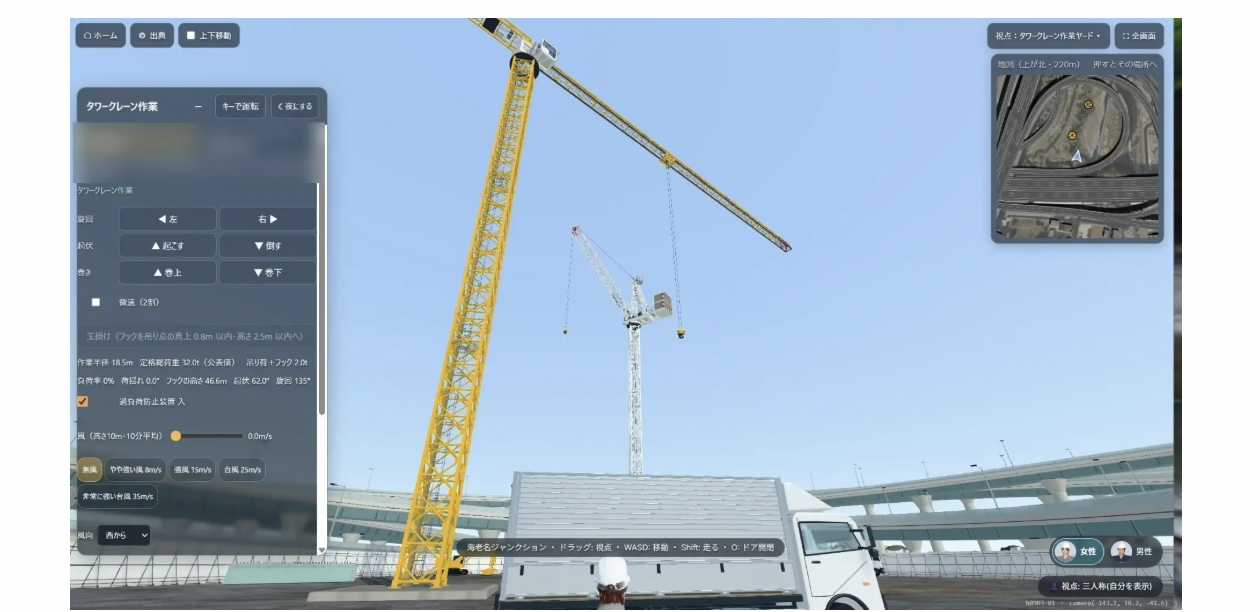

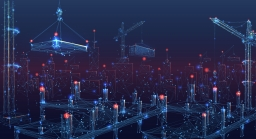
スペースデータは、ロボットの現場実装基盤「RobotBrain(ロボットブレイン)」に、タワークレーン作業の物理シミュレーション機能を組み込んだ。
第一弾として、東名高速道路と首都圏中央連絡自動車道(圏央道)が交わる海老名ジャンクションを舞台に、地形と高架を「空間知能」上で再現。
想定工事(ランプ橋の拡幅)のヤードに配置したクレーン4台と工事車両6台を物理計算で動かし、架設・荷役・相吊り・掘削・打設・安全教育の6つの作業を、操作のたびに重さ・張力・揺れを計算しながら体験・検証できる。
なお「空間知能」とは、空間を情報化し、AIに物理を学ばせ、機械が自律的に動けるようにする同社の技術を指す。
日本の高速道路は開通から長い年月を経た区間が多く、老朽化に伴う大規模な更新・修繕工事が各地で進められている。
こうした工事は、供用中の高架や交通に近接した限られたヤードで行われることが多く、クレーンの配置や吊り上げの手順、作業員の立ち位置を誤ると、構造物との接触や吊り荷の落下といった重大事故につながるおそれがある。
一方で、クレーン作業の安全性は荷の重さや作業半径、風や操作による揺れなど多くの条件に左右され、着工前に現地で同じ条件を再現して試すことはできない。
施工計画や安全教育は図面と経験に頼る部分が大きく、関係者が同じ完成イメージを共有しにくいことも課題だった。
RobotBrainは、ロボットの機種・台数・配置・制御・安全条件を仮想空間で検証してから実機に反映し、現場で得たデータを仮想空間に戻して更新する、ロボットの現場実装基盤だ。
今回、この導入前検証の仕組みを、建設現場のクレーンや建設機械に適用した。
海老名ジャンクションの地形と高架を空間知能上で再現し、その上に想定工事の作業ヤードを配置。
タワークレーン3基と移動式クレーン1台の計4台、トレーラーやバックホウ、ダンプ、コンクリートポンプ車など工事車両6台が、同じ空間の中で連動して動く。
クレーンは、国内外メーカーが公表している仕様(定格総荷重表、速度、寸法)の数値を基に、スペースデータが独自に構築したモデルだ。
物理シミュレーションソフトを用い、重さ・ワイヤの張力・吊り荷の揺れを操作のたびに計算する(公表されていない数値は同クラスの公表値から推定し、画面上でも「推定」と表示する)。
再現しているのは、6つの作業だ。
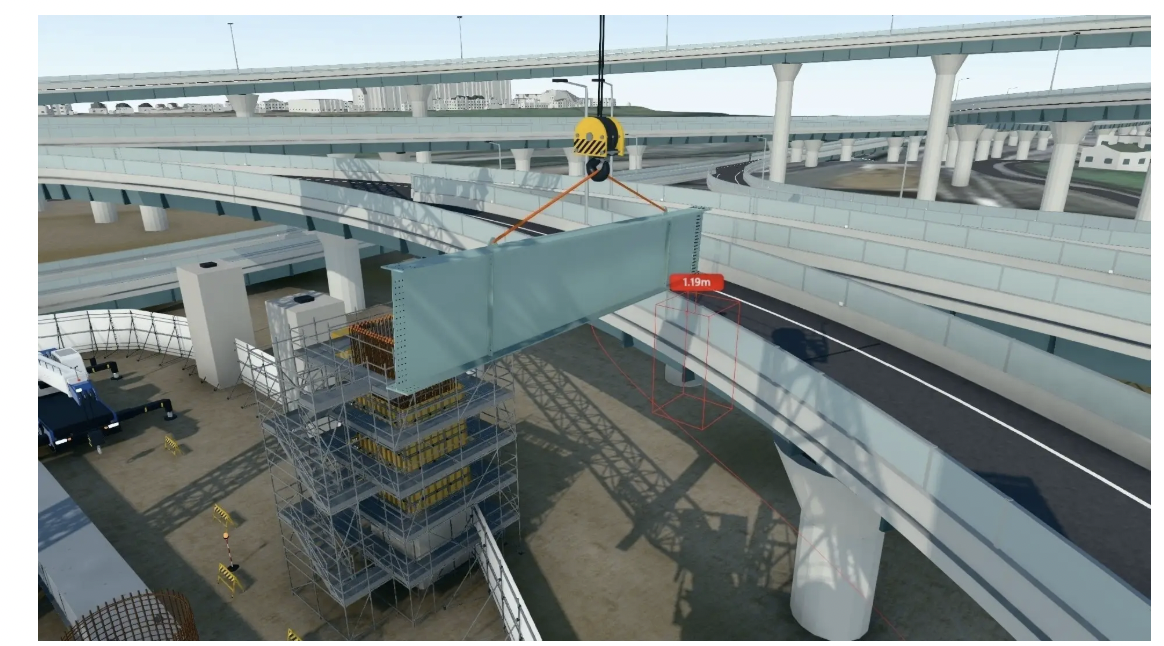
長さ12mの鋼桁を高架の上で旋回させて据え付ける手順を再生し、高架との距離を毎秒10回計測して、最も近づいている箇所と距離を赤色で表示する。
3t〜25tのおもりをトレーラーへ積み込み、張力・負荷率・揺れ・マストのたわみを重さごとに比較する。
2台のクレーンで長さ20m・重さ26tの箱桁を吊り上げ、片方だけを巻き上げると桁が10.1°傾く危険な作業と比較できる。
バックホウで土砂を掘削してダンプへ積み込み、深く掘りすぎると腕部の能力を超えて停止する様子を再現する。
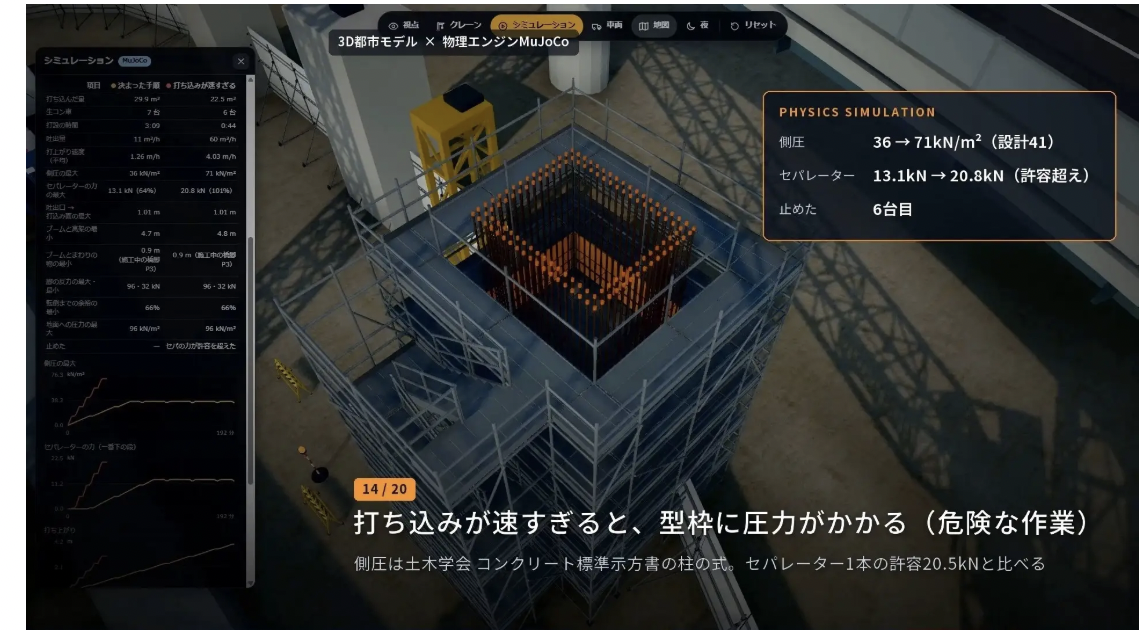
コンクリートポンプ車で橋脚に生コンクリート29.9m³を打設し、打設速度が速すぎると型枠にかかる側圧が設計値の1.7倍に達して作業を停止する。
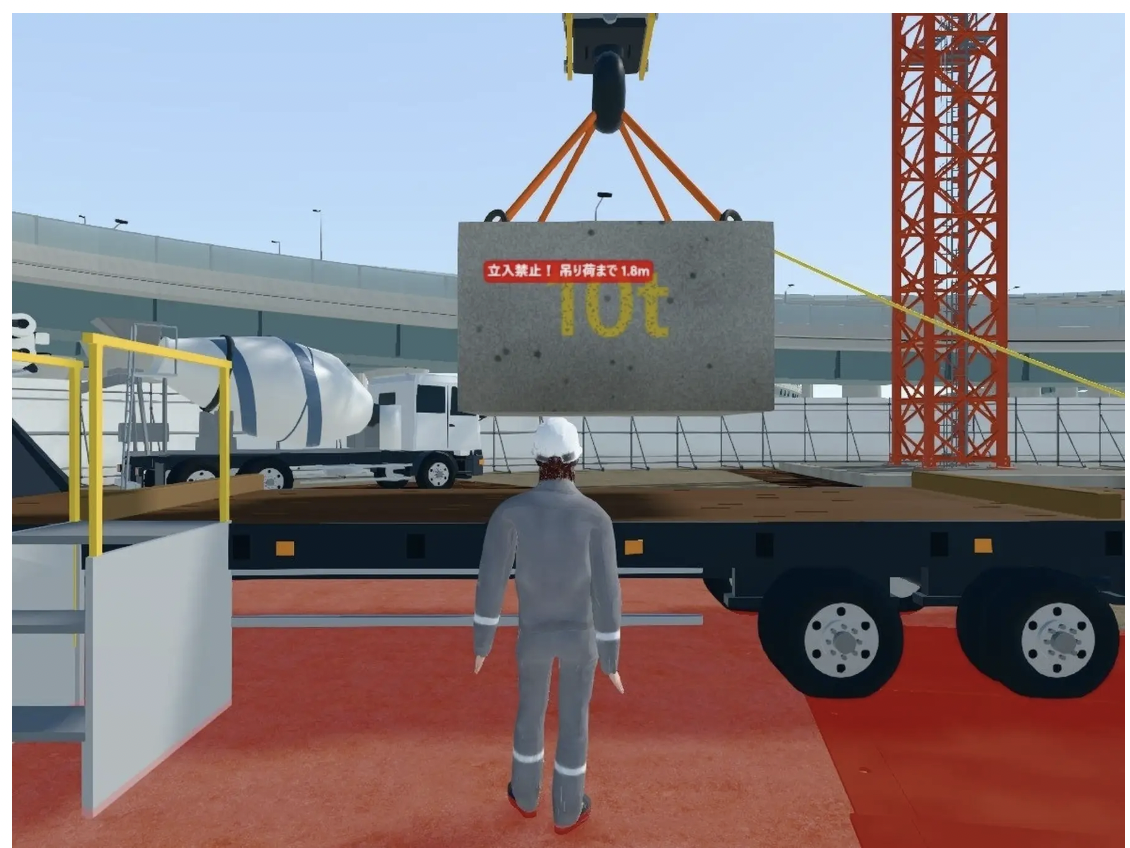
玉掛け・合図の「3・3・3運動」を再現し、吊り荷の周囲3m以内に人(体験者のアバターを含む)が入るとクレーンを停止する。
本機能は、高速道路会社や鉄道事業者、ゼネコン、建設コンサルタントなど、供用中のインフラに近接した工事の計画・発注・施工を担う事業者での活用を想定する。
施工計画の段階では、クレーンの配置や機種、吊り上げ手順の候補を画面上で比較し、構造物との離隔や負荷率を数値で確認できる。
関係者との協議の段階では、発注者・施工者・近隣関係者が同じ現場で作業の流れを確認し、完成イメージを共有できる。
着工前の教育の段階では、作業員が危険な状況を安全に体験し、玉掛けや合図の手順を現場に入る前に身につけられる。
スペースデータは今後、八王子ジャンクションをはじめとする全国の主要ジャンクションを舞台にしたシミュレーションの整備を進める。
第一弾として、東名高速道路と首都圏中央連絡自動車道(圏央道)が交わる海老名ジャンクションを舞台に、地形と高架を「空間知能」上で再現。
想定工事(ランプ橋の拡幅)のヤードに配置したクレーン4台と工事車両6台を物理計算で動かし、架設・荷役・相吊り・掘削・打設・安全教育の6つの作業を、操作のたびに重さ・張力・揺れを計算しながら体験・検証できる。
なお「空間知能」とは、空間を情報化し、AIに物理を学ばせ、機械が自律的に動けるようにする同社の技術を指す。
供用中インフラ近接の工事。着工前に同じ条件を試せないのが課題
日本の高速道路は開通から長い年月を経た区間が多く、老朽化に伴う大規模な更新・修繕工事が各地で進められている。
こうした工事は、供用中の高架や交通に近接した限られたヤードで行われることが多く、クレーンの配置や吊り上げの手順、作業員の立ち位置を誤ると、構造物との接触や吊り荷の落下といった重大事故につながるおそれがある。
一方で、クレーン作業の安全性は荷の重さや作業半径、風や操作による揺れなど多くの条件に左右され、着工前に現地で同じ条件を再現して試すことはできない。
施工計画や安全教育は図面と経験に頼る部分が大きく、関係者が同じ完成イメージを共有しにくいことも課題だった。
ロボットの導入前検証の仕組みを、建設現場のクレーン・建機へ
RobotBrainは、ロボットの機種・台数・配置・制御・安全条件を仮想空間で検証してから実機に反映し、現場で得たデータを仮想空間に戻して更新する、ロボットの現場実装基盤だ。
今回、この導入前検証の仕組みを、建設現場のクレーンや建設機械に適用した。
海老名ジャンクションの地形と高架を空間知能上で再現し、その上に想定工事の作業ヤードを配置。
タワークレーン3基と移動式クレーン1台の計4台、トレーラーやバックホウ、ダンプ、コンクリートポンプ車など工事車両6台が、同じ空間の中で連動して動く。
クレーンは、国内外メーカーが公表している仕様(定格総荷重表、速度、寸法)の数値を基に、スペースデータが独自に構築したモデルだ。
物理シミュレーションソフトを用い、重さ・ワイヤの張力・吊り荷の揺れを操作のたびに計算する(公表されていない数値は同クラスの公表値から推定し、画面上でも「推定」と表示する)。
危険な作業も安全に体験。架設から打設、安全教育まで6作業を再現
再現しているのは、6つの作業だ。
架設
長さ12mの鋼桁を高架の上で旋回させて据え付ける手順を再生し、高架との距離を毎秒10回計測して、最も近づいている箇所と距離を赤色で表示する。
荷役
3t〜25tのおもりをトレーラーへ積み込み、張力・負荷率・揺れ・マストのたわみを重さごとに比較する。
相吊り
2台のクレーンで長さ20m・重さ26tの箱桁を吊り上げ、片方だけを巻き上げると桁が10.1°傾く危険な作業と比較できる。
掘削
バックホウで土砂を掘削してダンプへ積み込み、深く掘りすぎると腕部の能力を超えて停止する様子を再現する。
打設
コンクリートポンプ車で橋脚に生コンクリート29.9m³を打設し、打設速度が速すぎると型枠にかかる側圧が設計値の1.7倍に達して作業を停止する。
安全教育
玉掛け・合図の「3・3・3運動」を再現し、吊り荷の周囲3m以内に人(体験者のアバターを含む)が入るとクレーンを停止する。
八王子JCTなど全国へ拡大。建機の自動化・遠隔操作にも
本機能は、高速道路会社や鉄道事業者、ゼネコン、建設コンサルタントなど、供用中のインフラに近接した工事の計画・発注・施工を担う事業者での活用を想定する。
施工計画の段階では、クレーンの配置や機種、吊り上げ手順の候補を画面上で比較し、構造物との離隔や負荷率を数値で確認できる。
関係者との協議の段階では、発注者・施工者・近隣関係者が同じ現場で作業の流れを確認し、完成イメージを共有できる。
着工前の教育の段階では、作業員が危険な状況を安全に体験し、玉掛けや合図の手順を現場に入る前に身につけられる。
スペースデータは今後、八王子ジャンクションをはじめとする全国の主要ジャンクションを舞台にしたシミュレーションの整備を進める。
WRITTEN by
建設土木のICT活用など、
デジコンからの最新情報をメールでお届けします