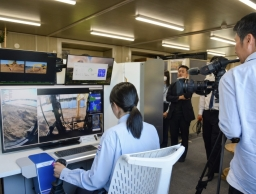

川田工業と、Highlandersは、4足歩行ロボットと現場可視化AIシステムを組み合わせ、建設現場の状況を自動的に収集・分析するシステムの共同開発を進めていると発表した。
2026年度は、川田工業の多目的実験センター内に設置された実寸大橋梁模型を活用し、危険箇所の抽出や資材管理、施工進捗把握などの機能開発を進め、2027年度の現場導入を目指す。
建設現場では、安全管理や施工管理のための現場状況の確認、資材管理、設備点検など、多くの業務が行われている。
しかし、高所や狭隘な作業環境では、現場情報の収集や確認に多くの時間と労力を要する。
加えて、労働力不足や作業者の負担軽減、生産性向上への対応も喫緊の課題となっている。
こうした背景のもと、両社は4足歩行ロボットとAIを組み合わせ、建設現場の状況を効率的に収集・解析するシステムの共同開発を進めている。
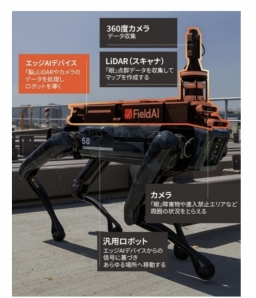
本システムでは、ロボットに搭載したカメラで取得した映像をAIが解析し、危険箇所の抽出、資材の所在や数量確認、施工の進捗状況の把握などを行うことを目指す。
さらに将来的には、構造物の劣化や損傷の検知への活用も視野に入れる。
共同開発の主な開発項目は大きく5つある。
役割分担としては、川田工業が「現場可視化AIシステム」の開発と、多目的実験センター内の実寸大橋梁模型を活用した評価・検証を担う。
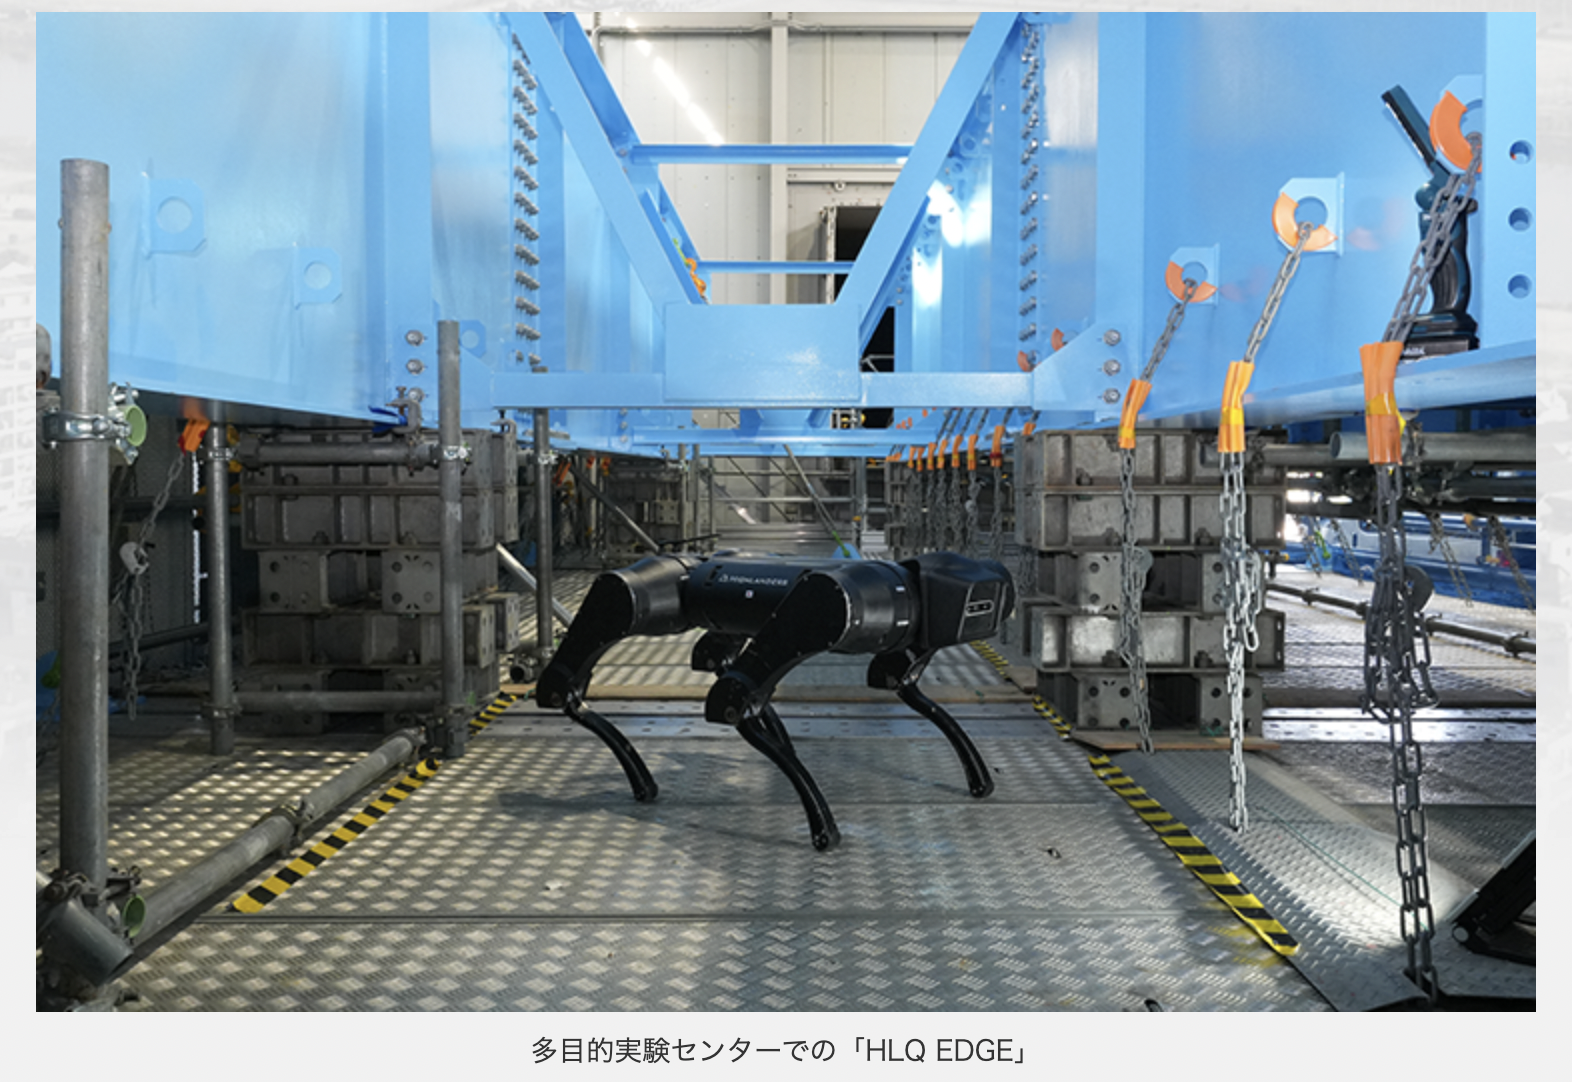
一方のHighlandersは、同社の国産4足歩行ロボット「HLQ EDGE」をベースにしたフィジカルAI技術の開発および機体のカスタマイズを担当する。
両社は2026年度を開発フェーズと位置づけ、実寸大橋梁模型を活用した試行と改良を重ねながら、現場可視化AIシステムの機能充実と実用化を進める。
2026年度は、川田工業の多目的実験センター内に設置された実寸大橋梁模型を活用し、危険箇所の抽出や資材管理、施工進捗把握などの機能開発を進め、2027年度の現場導入を目指す。
高所や狭隘部での情報収集に、時間と労力。人手不足も課題
建設現場では、安全管理や施工管理のための現場状況の確認、資材管理、設備点検など、多くの業務が行われている。
しかし、高所や狭隘な作業環境では、現場情報の収集や確認に多くの時間と労力を要する。
加えて、労働力不足や作業者の負担軽減、生産性向上への対応も喫緊の課題となっている。
こうした背景のもと、両社は4足歩行ロボットとAIを組み合わせ、建設現場の状況を効率的に収集・解析するシステムの共同開発を進めている。
本システムでは、ロボットに搭載したカメラで取得した映像をAIが解析し、危険箇所の抽出、資材の所在や数量確認、施工の進捗状況の把握などを行うことを目指す。
さらに将来的には、構造物の劣化や損傷の検知への活用も視野に入れる。
可視化・危険検知・資材管理・進捗把握の4機能を開発
共同開発の主な開発項目は大きく5つある。
- ロボットが取得した映像をAIで解析し、現場状況を把握・記録する「現場可視化機能」の開発。
- 現場内の安全上のリスクや異常箇所を抽出する「危険箇所検知機能」の開発である。
- 資材や機材の所在および数量を把握する「資材管理機能」、四つ目が、工事進捗や施工状況を効率的に把握する「施工状況把握機能」の開発だ。
- 実寸大橋梁模型での実践開発で、実環境に近い常設橋梁模型を活用し、現場適用に向けた検証と改良を繰り返し実施する。
役割分担としては、川田工業が「現場可視化AIシステム」の開発と、多目的実験センター内の実寸大橋梁模型を活用した評価・検証を担う。
一方のHighlandersは、同社の国産4足歩行ロボット「HLQ EDGE」をベースにしたフィジカルAI技術の開発および機体のカスタマイズを担当する。
両社は2026年度を開発フェーズと位置づけ、実寸大橋梁模型を活用した試行と改良を重ねながら、現場可視化AIシステムの機能充実と実用化を進める。
WRITTEN by
建設土木のICT活用など、
デジコンからの最新情報をメールでお届けします