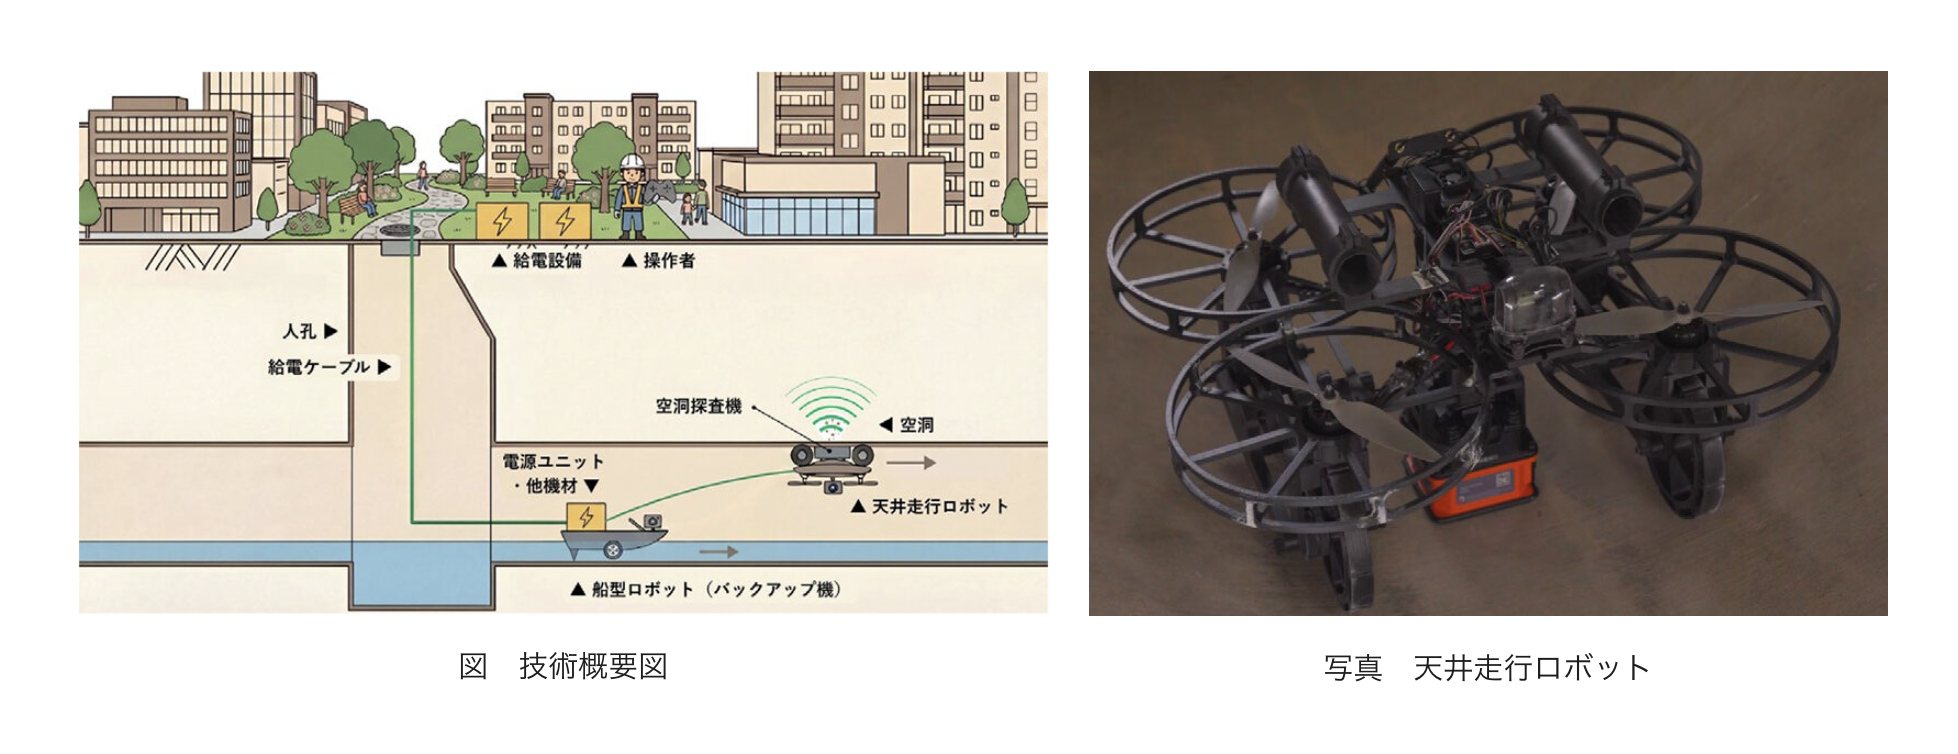

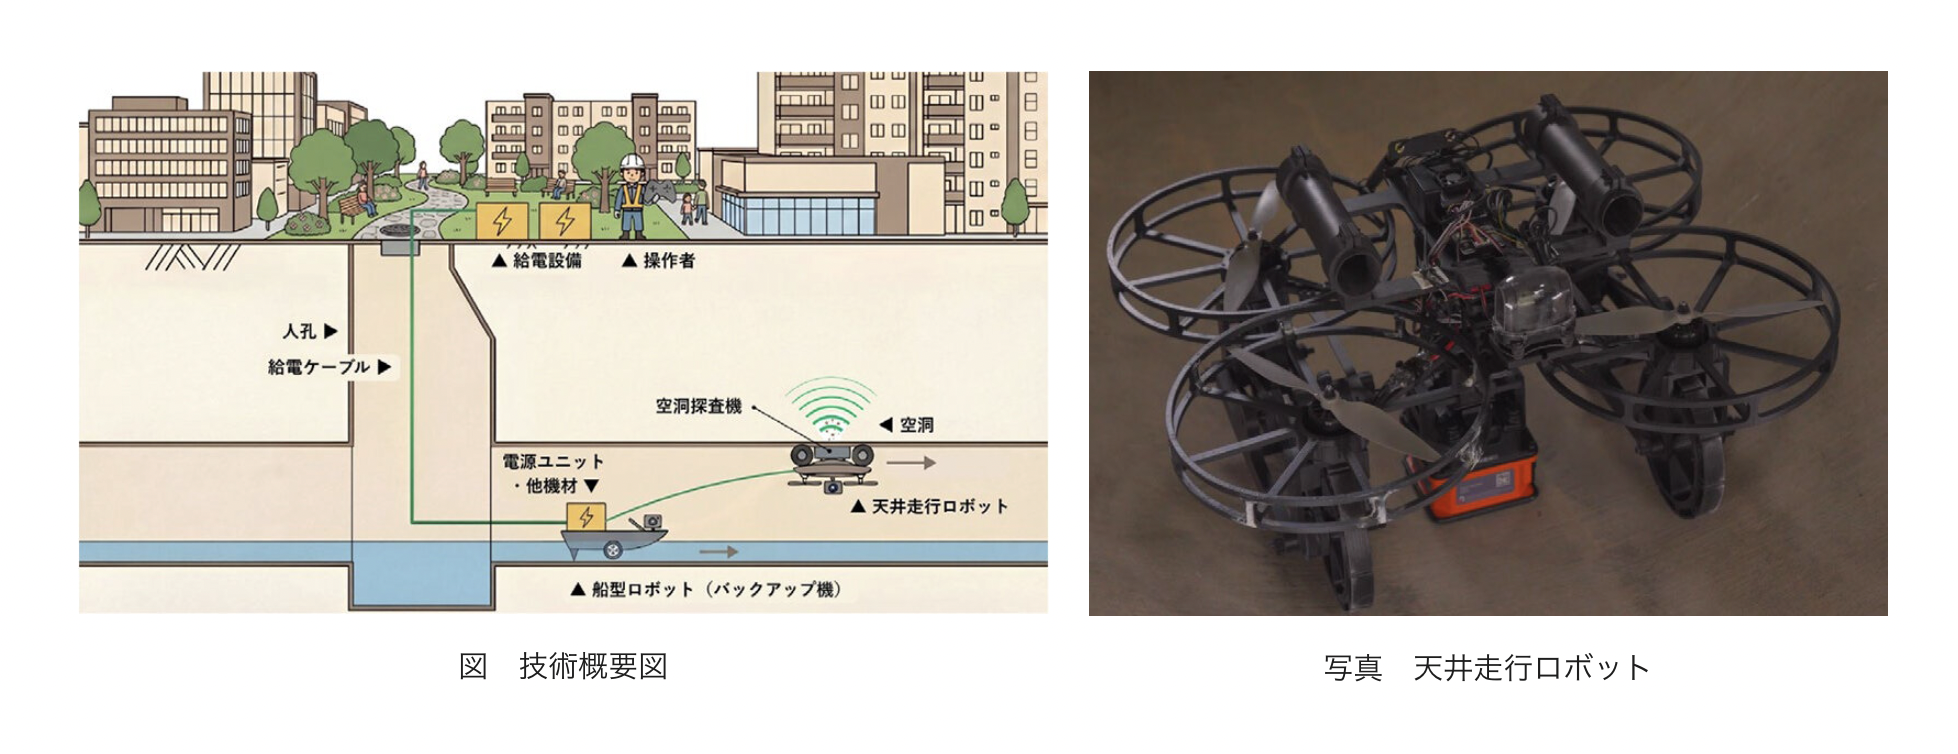
前田建設工業とアルソシア建設は、東京大学および熊本県と構成する共同研究体として、国土交通省の上下水道一体革新的技術実証事業(AB-Crossプロジェクト)に採択された「天井走行ロボットを用いた下水道管路背面の初期空洞に対する無人点検技術」の実証研究を開始した。
本研究では、人による調査が困難な大深度下水道管路を対象に、電磁波レーダと複数のセンサーを搭載した天井走行ロボットを活用し、管路背面の初期空洞を無人で検知する点検技術の確立に取り組む。
下水道施設の老朽化が進行するなか、道路陥没などの社会インフラ事故の未然防止に向け、安全かつ効率的な維持管理技術の確立が求められている。
とりわけ大深度管路や供用中の下水道管路では、人による点検作業に大きな負担やリスクを伴うことから、無人点検技術への期待が高まっていた。
本技術は、天井走行ロボットに搭載した電磁波レーダを用いて管路背面地盤を直接探査するとともに、複数のセンサーを組み合わせることで判定の信頼性向上を図るものだ。
また、地上から遠隔操作で調査を実施できることから、点検作業の安全性向上や効率化が期待される。
本実証研究では、熊本県内の流域下水道をフィールドとして活用し、無人点検技術の適用性や、飽和地盤条件における空洞探査の有効性を検証する。
 あわせて、複数のセンサーを組み合わせた判定技術について評価を行い、空洞判定の信頼性向上に向けた有効性を確認する。
共同研究体は、本研究を通じて、人による点検が困難な環境でも、人が管路や人孔へ立ち入ることなく調査を実施する「No Entry点検」の実現を目指し、安全かつ効率的な維持管理に貢献していくとしている。
本研究では、人による調査が困難な大深度下水道管路を対象に、電磁波レーダと複数のセンサーを搭載した天井走行ロボットを活用し、管路背面の初期空洞を無人で検知する点検技術の確立に取り組む。
老朽化で道路陥没のリスク。大深度管路の点検は人への負担が大きい
下水道施設の老朽化が進行するなか、道路陥没などの社会インフラ事故の未然防止に向け、安全かつ効率的な維持管理技術の確立が求められている。
とりわけ大深度管路や供用中の下水道管路では、人による点検作業に大きな負担やリスクを伴うことから、無人点検技術への期待が高まっていた。
本技術は、天井走行ロボットに搭載した電磁波レーダを用いて管路背面地盤を直接探査するとともに、複数のセンサーを組み合わせることで判定の信頼性向上を図るものだ。
また、地上から遠隔操作で調査を実施できることから、点検作業の安全性向上や効率化が期待される。
熊本県内の流域下水道で検証。飽和地盤での空洞探査の有効性も確認
本実証研究では、熊本県内の流域下水道をフィールドとして活用し、無人点検技術の適用性や、飽和地盤条件における空洞探査の有効性を検証する。
あわせて、複数のセンサーを組み合わせた判定技術について評価を行い、空洞判定の信頼性向上に向けた有効性を確認する。共同研究体は、本研究を通じて、人による点検が困難な環境でも、人が管路や人孔へ立ち入ることなく調査を実施する「No Entry点検」の実現を目指し、安全かつ効率的な維持管理に貢献していくとしている。
WRITTEN by