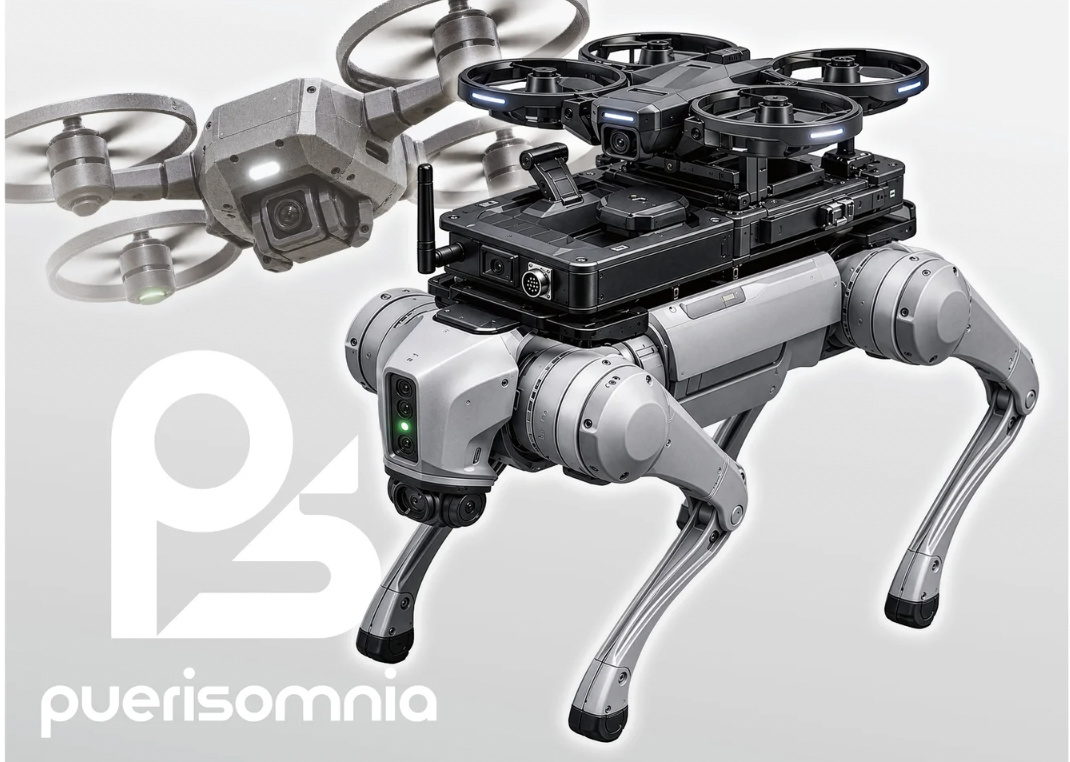

4足歩行ロボット向け装備品の開発を手がけるpuerisomniaは、設備・インフラ施設の点検、警備、巡視を対象とした、4足歩行ロボット×ドローンの空陸連携プラットフォームサービスの提供を開始した。
提供開始にあわせ、導入を希望する自治体・企業の募集を始めた。
GPSの電波が届かない地下施設や上下水道施設、陸橋・高速道路、発電施設・プラントなどの現場ニーズを受けて開発したものだ。
2026年10月13日から幕張メッセで開催される「Japan Mobility Show Bizweek 2026」にデモ機を出展し、会場でも導入相談を受け付ける。
ドローンを用いた点検や巡視には、さまざまな障害が存在する。
バッテリー容量に起因する飛行時間の制限、電波の届かない場所での通信制限、狭所や障害物による飛行制限、ドローンポートの維持費などだ。
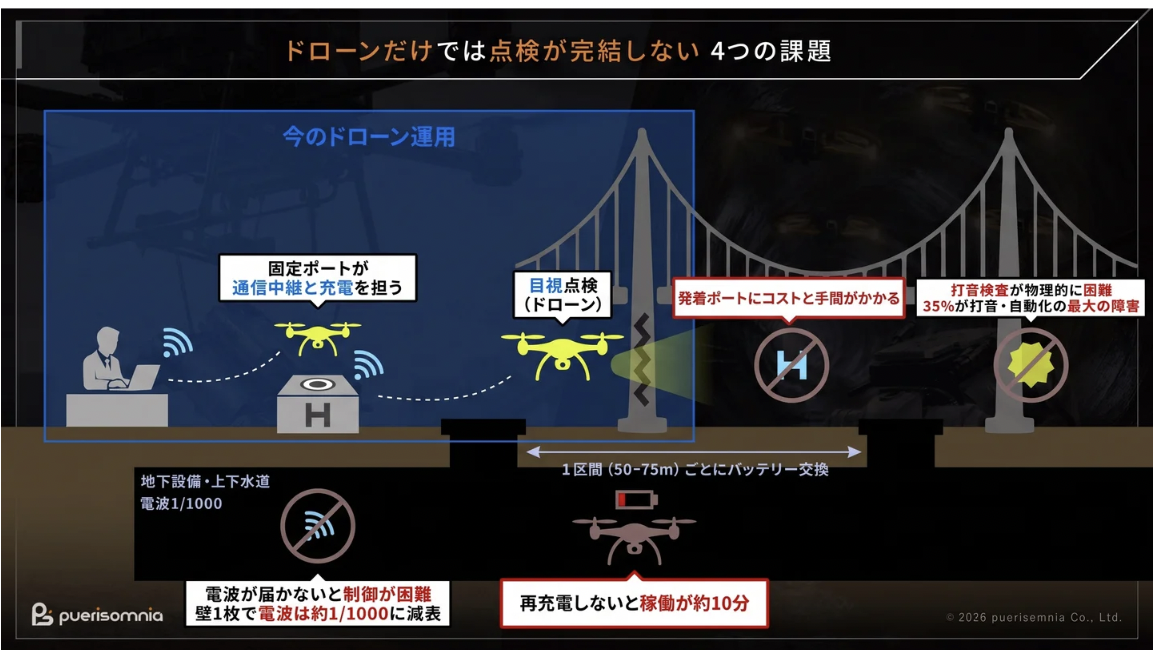
これらは、ドローンが飛行体である限り避けて通れない物理的な課題である。
この問題に対し、puerisomniaが提案するのが、4足歩行ロボットをドローンの「母艦」として運用する手法だ。
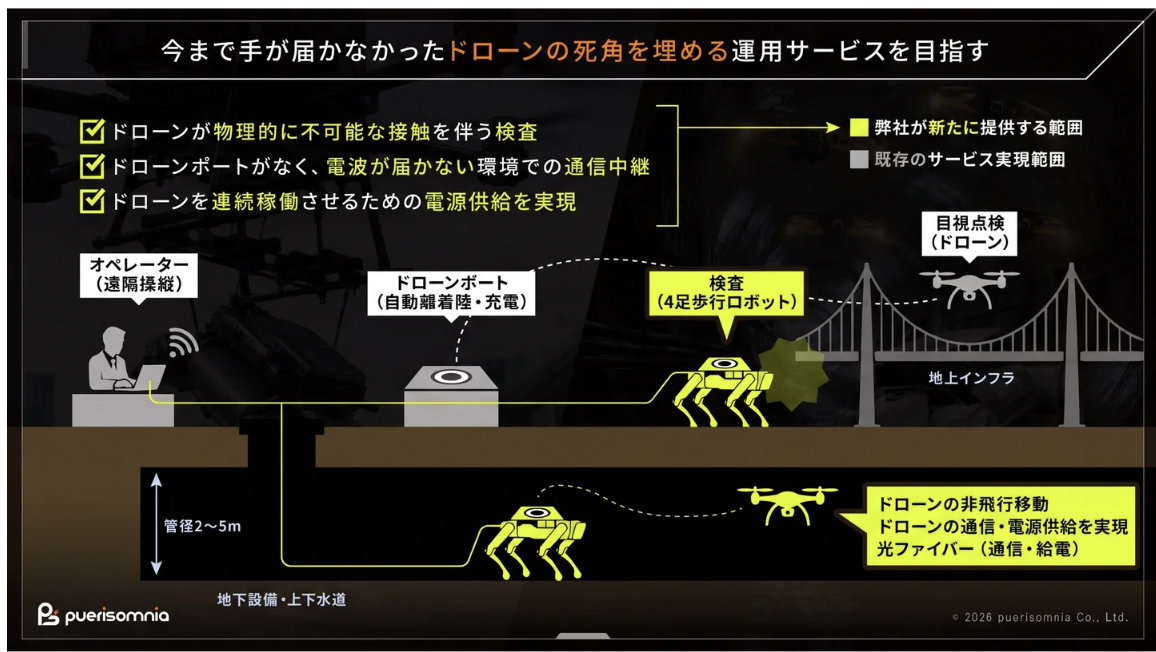
点検現場付近まで、4足歩行ロボットの背中にドローンを装着したまま移動することで、ドローンは移動に飛行時間を割かず、すべての電力を点検に使える。
さらに、4足歩行ロボットのバッテリーからドローンを充電することで、長時間の点検作業を可能にする設計とした。
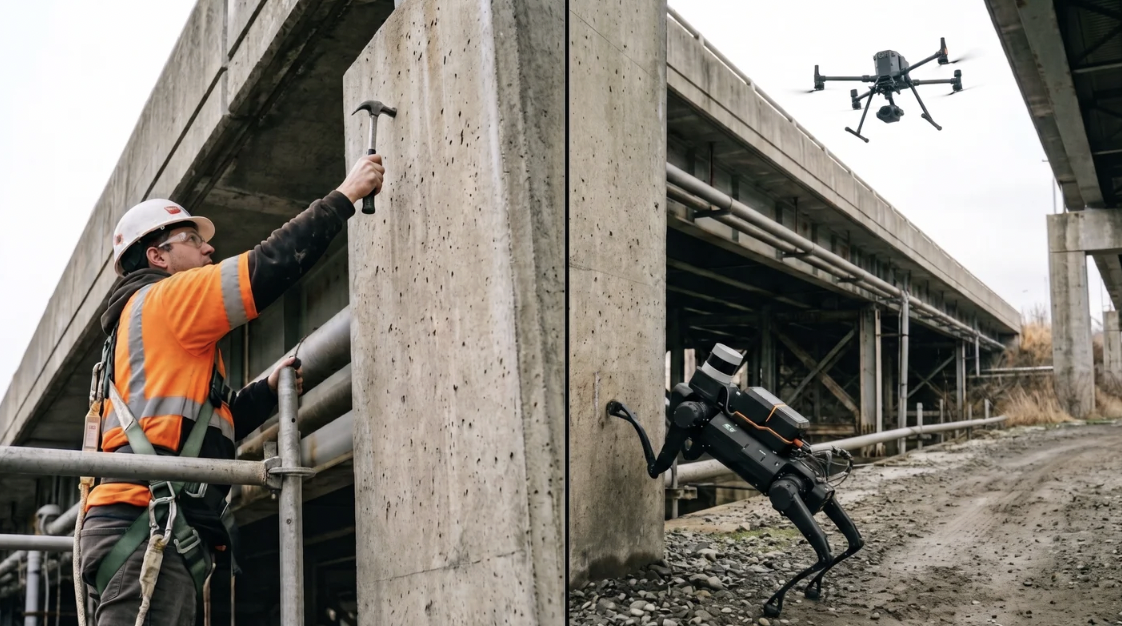
ドローンの飛行が困難な地点を通過する際は、4足歩行ロボットとドッキングすることで非飛行移動ができる。
地下などの電波が届かない場所では、4足歩行ロボットと人間を有線でつなぎ、ドローンとの通信を中継する構成を想定している。
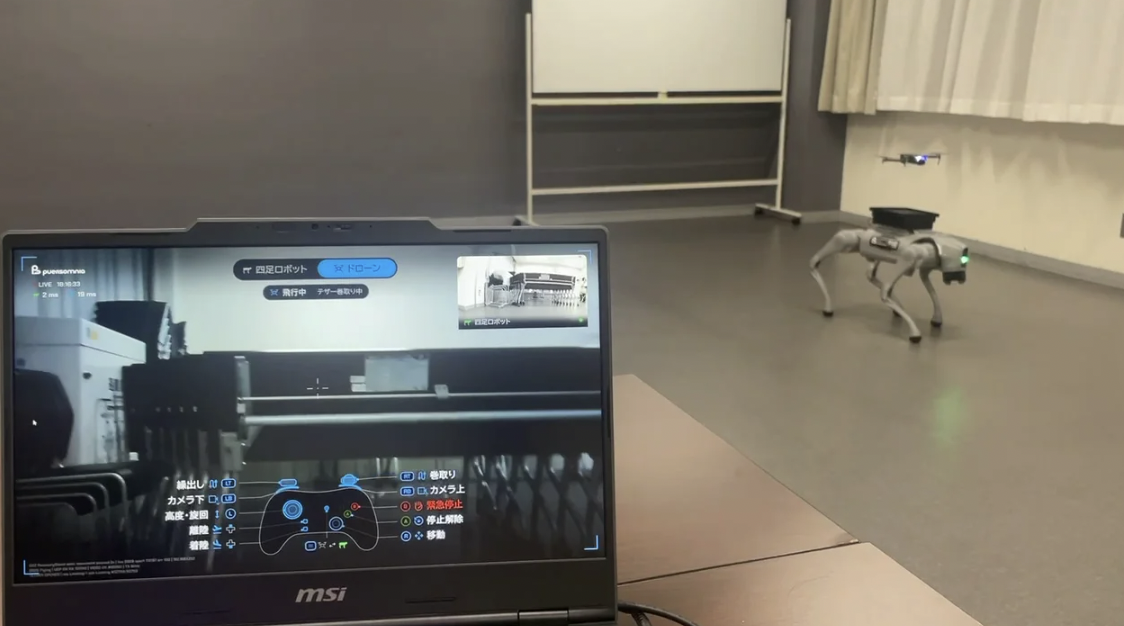
一つのハードウェアでは解決が困難だったことを、組み合わせで解決することが、この事業の狙いだ。
puerisomniaはこれまで、エンターテインメント領域におけるロボット利活用事業で運用実績を重ねてきた。
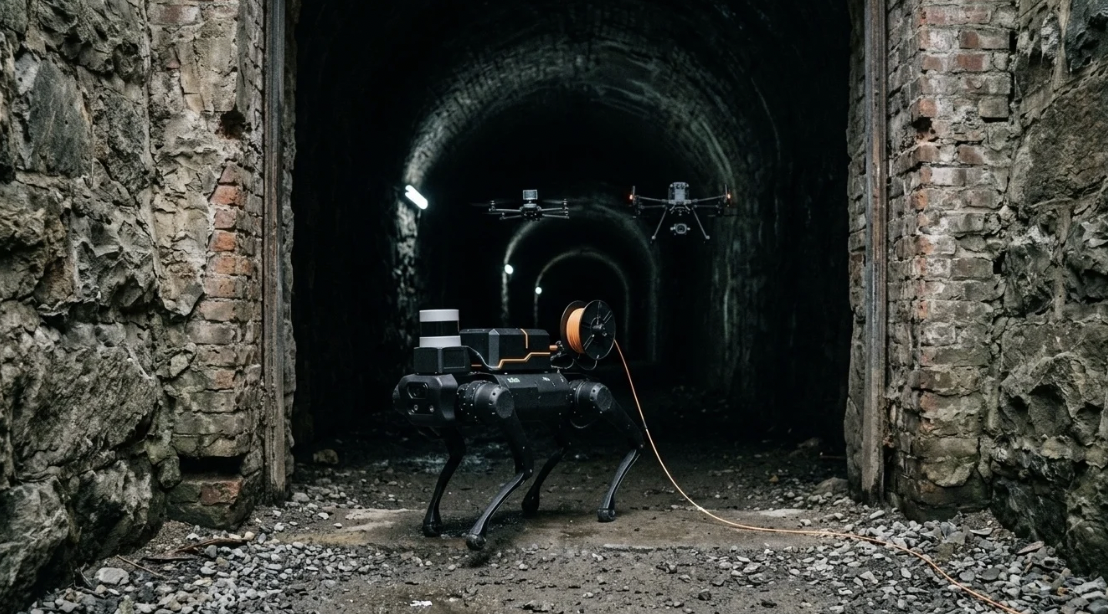
一般来場者が往来する環境下での運用や、専門知識を持たない人でも扱える操作画面、遠隔操作システムに関する知見を有している。
空陸連携システムで同社が開発しているのは、ドローンの発着台をはじめとする機構と、操作画面を含む遠隔操作システムだ。
機体には市販の4足歩行ロボットおよびドローンを採用しており、特定メーカーの機体に依存しない設計で、他の4足歩行ロボットへの換装も計画している。
点検・巡視の現場では、操作を担当する人が必ずしもロボット・ドローンに精通しているとは限らない。
提供開始にあわせ、導入を希望する自治体・企業の募集を始めた。
GPSの電波が届かない地下施設や上下水道施設、陸橋・高速道路、発電施設・プラントなどの現場ニーズを受けて開発したものだ。
2026年10月13日から幕張メッセで開催される「Japan Mobility Show Bizweek 2026」にデモ機を出展し、会場でも導入相談を受け付ける。
飛行時間・通信・狭所。ドローン単体では避けられない物理的課題
ドローンを用いた点検や巡視には、さまざまな障害が存在する。
バッテリー容量に起因する飛行時間の制限、電波の届かない場所での通信制限、狭所や障害物による飛行制限、ドローンポートの維持費などだ。
これらは、ドローンが飛行体である限り避けて通れない物理的な課題である。
この問題に対し、puerisomniaが提案するのが、4足歩行ロボットをドローンの「母艦」として運用する手法だ。
移動は陸、点検は空。ロボットのバッテリーからドローンを充電
点検現場付近まで、4足歩行ロボットの背中にドローンを装着したまま移動することで、ドローンは移動に飛行時間を割かず、すべての電力を点検に使える。
さらに、4足歩行ロボットのバッテリーからドローンを充電することで、長時間の点検作業を可能にする設計とした。
ドローンの飛行が困難な地点を通過する際は、4足歩行ロボットとドッキングすることで非飛行移動ができる。
地下などの電波が届かない場所では、4足歩行ロボットと人間を有線でつなぎ、ドローンとの通信を中継する構成を想定している。
一つのハードウェアでは解決が困難だったことを、組み合わせで解決することが、この事業の狙いだ。
エンタメ領域の運用知見を点検・巡視へ。特定メーカーに依存しない設計
puerisomniaはこれまで、エンターテインメント領域におけるロボット利活用事業で運用実績を重ねてきた。
一般来場者が往来する環境下での運用や、専門知識を持たない人でも扱える操作画面、遠隔操作システムに関する知見を有している。
空陸連携システムで同社が開発しているのは、ドローンの発着台をはじめとする機構と、操作画面を含む遠隔操作システムだ。
機体には市販の4足歩行ロボットおよびドローンを採用しており、特定メーカーの機体に依存しない設計で、他の4足歩行ロボットへの換装も計画している。
点検・巡視の現場では、操作を担当する人が必ずしもロボット・ドローンに精通しているとは限らない。
WRITTEN by