
熊谷組は、不動テトラ、高橋秋和建設(秋田県由利本荘市)とともに、海洋土木工事における海底への構造物設置誘導システムの構築を目的とした実証試験を実施した。
熊谷組が独自開発した高精度水中測位システム「AquaMarionette®(アクアマリオネット)」と、不動テトラ・高橋秋和建設が考案した水中据付手法を融合させたもので、陸上から1,800m沖合(水深15m)の海底で、20cm未満の高精度な位置計測と、デジタルツインを活用したクレーンによる高速・精密な設置誘導を実証した。
海洋土木工事において、海底へ沈設するケーソンやブロックなどの構造物の位置決め・誘導作業は、潮流や視界不良(濁りなど)の影響を受ける。
そのため、これまで熟練技術者のノウハウや手作業による計測に依存することが課題となっていた。
こうした背景から3社は、施工の安全性向上と高精度化・効率化を目指し、両技術を融合させた構造物設置誘導システムの技術検証を行った。
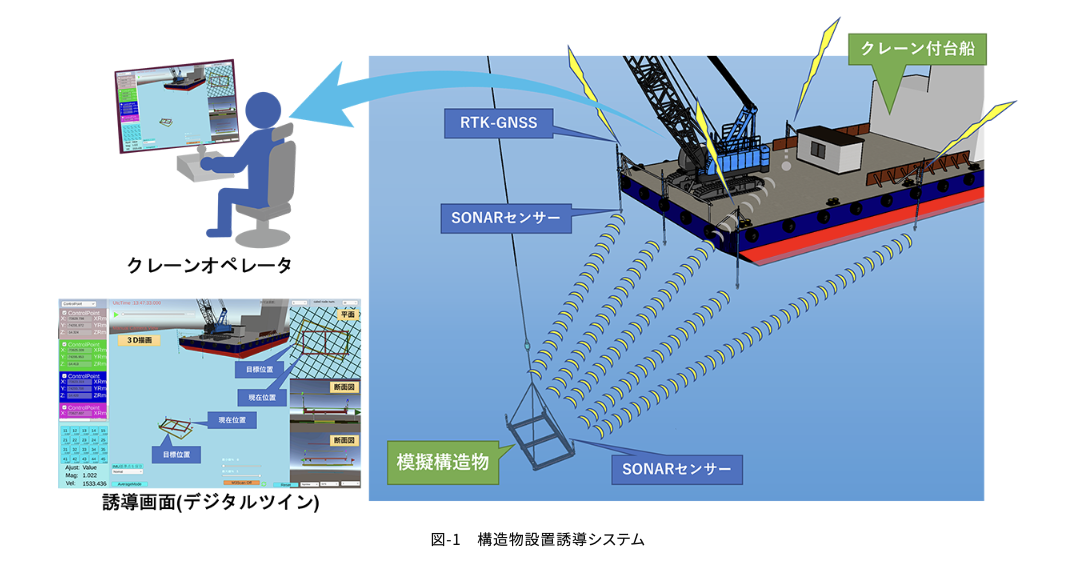
「アクアマリオネット」は、波浪や潮流で常時動揺する水上台船から、目視できない水中構造物や移動体の「絶対位置(座標)」と「姿勢」を、リアルタイムかつ高精度に計測・解析するシステムだ。
取得したデータをもとに、水中の施工状況を3D空間上に再現する「デジタルツイン技術」を活用することで、濁りなどで見えない水中でも直感的な設置誘導を可能にする。
技術的な特徴は以下の通りだ。
水上台船の絶対位置・姿勢をGNSSで計測し、同時に台船側と水中構造物の間の音波伝播距離を計測・統合することで、水中の絶対座標を算出する。
水温や塩分濃度によって変動する水中の音速を自動で補正するため、事前の音速計測作業が不要となる。
超音波の多重反射(マルチパス)が発生しやすい厳しい水中環境下でも影響を受けにくい。
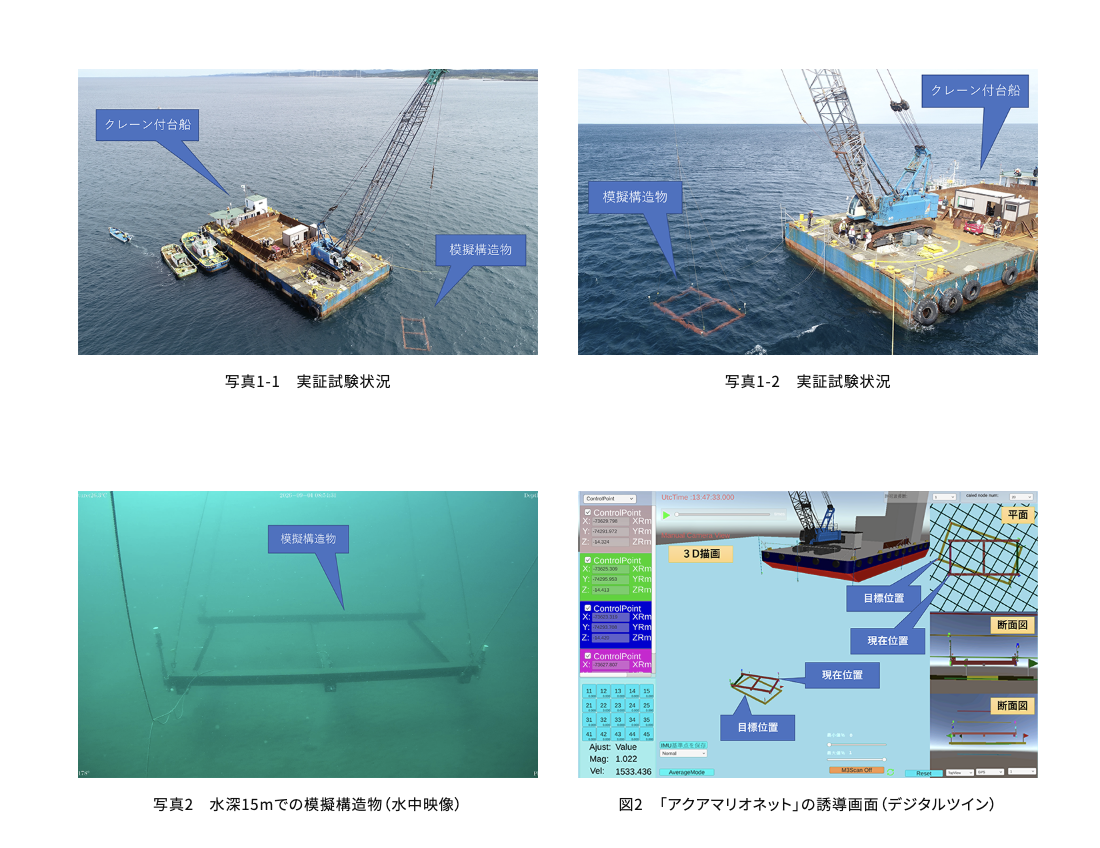
実証試験は、陸上から約1,800m沖合の水深15mの海域で行われた。
クレーン付台船から3m×6mの模擬構造物を吊り下げて海底に着底させ、「アクアマリオネット」による連続位置観測を実施。
さらに、計測した着底座標に対し、同システムの誘導とクレーン操作によって再び正確に着底できるか(再現着底)を検証した。
その結果、水中で20cm未満(十数cmレベル)の絶対位置座標が安定して取得でき、事前シミュレーションとほぼ同等の精度が得られることを確認した。
あわせて、目視できない水中構造物をデジタルツインで可視化し、その座標を目標としたクレーン操作による再現着底にも成功。
見通しのきかない水中環境下でも、構造物を高速かつ高精度に海底へ設置誘導できる有効な技術であることを実証した。
3社は今後、本実証で得られたデータとノウハウをもとに、実際の海洋土木工事現場への導入を進める。
熊谷組が独自開発した高精度水中測位システム「AquaMarionette®(アクアマリオネット)」と、不動テトラ・高橋秋和建設が考案した水中据付手法を融合させたもので、陸上から1,800m沖合(水深15m)の海底で、20cm未満の高精度な位置計測と、デジタルツインを活用したクレーンによる高速・精密な設置誘導を実証した。
潮流や視界不良で難しい海底の位置決め。熟練者頼みが課題
海洋土木工事において、海底へ沈設するケーソンやブロックなどの構造物の位置決め・誘導作業は、潮流や視界不良(濁りなど)の影響を受ける。
そのため、これまで熟練技術者のノウハウや手作業による計測に依存することが課題となっていた。
こうした背景から3社は、施工の安全性向上と高精度化・効率化を目指し、両技術を融合させた構造物設置誘導システムの技術検証を行った。
GNSSとSONARのハイブリッド測位。音速自動補正で事前計測も不要に
「アクアマリオネット」は、波浪や潮流で常時動揺する水上台船から、目視できない水中構造物や移動体の「絶対位置(座標)」と「姿勢」を、リアルタイムかつ高精度に計測・解析するシステムだ。
取得したデータをもとに、水中の施工状況を3D空間上に再現する「デジタルツイン技術」を活用することで、濁りなどで見えない水中でも直感的な設置誘導を可能にする。
技術的な特徴は以下の通りだ。
GNSSとSONAR(超音波)のハイブリッド測位
水上台船の絶対位置・姿勢をGNSSで計測し、同時に台船側と水中構造物の間の音波伝播距離を計測・統合することで、水中の絶対座標を算出する。
独自の「音速自動補正機能」
水温や塩分濃度によって変動する水中の音速を自動で補正するため、事前の音速計測作業が不要となる。
優れた耐障害性
超音波の多重反射(マルチパス)が発生しやすい厳しい水中環境下でも影響を受けにくい。
十数cmの精度で「再現着底」に成功。実工事への導入を推進
実証試験は、陸上から約1,800m沖合の水深15mの海域で行われた。
クレーン付台船から3m×6mの模擬構造物を吊り下げて海底に着底させ、「アクアマリオネット」による連続位置観測を実施。
さらに、計測した着底座標に対し、同システムの誘導とクレーン操作によって再び正確に着底できるか(再現着底)を検証した。
その結果、水中で20cm未満(十数cmレベル)の絶対位置座標が安定して取得でき、事前シミュレーションとほぼ同等の精度が得られることを確認した。
あわせて、目視できない水中構造物をデジタルツインで可視化し、その座標を目標としたクレーン操作による再現着底にも成功。
見通しのきかない水中環境下でも、構造物を高速かつ高精度に海底へ設置誘導できる有効な技術であることを実証した。
3社は今後、本実証で得られたデータとノウハウをもとに、実際の海洋土木工事現場への導入を進める。
WRITTEN by