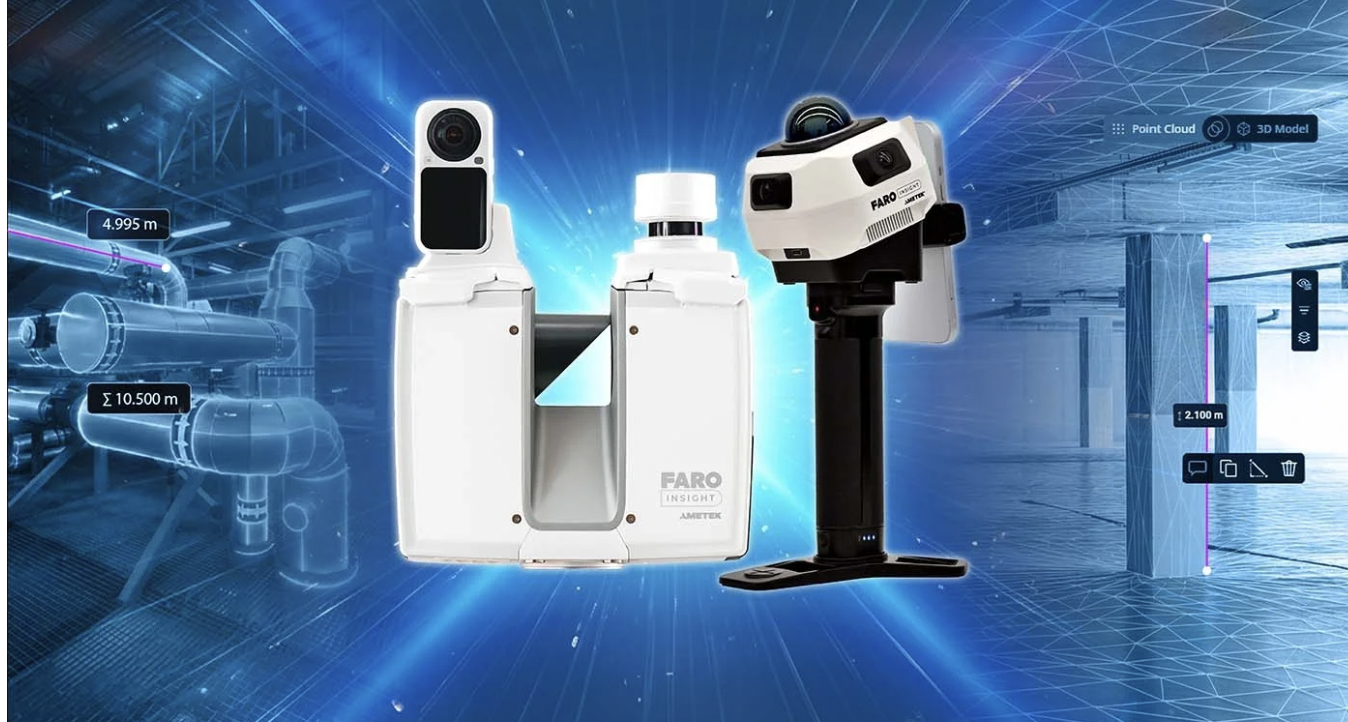

3D計測機器のFARO INSIGHTは、地上型レーザースキャナー「Focus i.1」「Focus i.1 X」と、リアリティキャプチャーパッケージ「Rovi i.1」を製品ラインアップに追加した。
あわせて、データ処理ソフトの大型アップデートなど、ワークフロー全体を強化する複数の新機能も発表した。
これらの新製品は、ミュンヘンで開催されるINTERGEOと、ラスベガスで開催されるAutodesk Universityで展示される。
リアリティキャプチャーのプロジェクトでは、スキャンプロセス全体を通じて、スピードと精度、使いやすさのバランスが求められることが多い。
FARO INSIGHTは、こうしたユーザーの声を反映し、ワークフローの高速化や取得データへの信頼性、既存業務プロセスへの組み込みやすさに重点を置いて、今回の製品群を開発した。
地上型レーザースキャナー「Focus i.1」および「Focus i.1 X」は、強化されたハードウェアや、最大0.9mmの対象物スキャン精度、高速カラー化スキャニング、高度な位置特定技術を兼ね備える。
とりわけ屋外・地理空間分野向けの「Focus i.1 X」は、GNSS/RTK対応の着脱式レシーバーと最大400mのスキャン範囲を備え、取得データのジオレファレンス化を容易にする。
もう一つの「Rovi i.1」は、3D空間インテリジェンス企業のManifold Tech limitedとの提携により発表された、新たなリアリティキャプチャーソリューションである。
データ取得デバイスとソフトウェアサブスクリプションを組み合わせた導入しやすいパッケージで、モバイルスキャナーによるデータ取得から、クラウドプラットフォーム「FARO Sphere XG」での処理、ソフト「SCENE」でのインサイト活用までをシームレスに連携させる。
ソフトウェア面の目玉が、デスクトップ向けデータ処理ソフトの主要アップデート「SCENE 2027」だ。
大規模プロジェクトにおける点群データの生成時間を、従来の数時間から数分へと大幅に短縮する。
あわせて、ガラスや鏡の反射を除去するAIベースのフィルターも導入する。
このほか、Flyability社の「Inspector Online」との新たなクラウド間連携ワークフローも発表された。
FAROのSLAM技術を活用し、Elios 3ドローンで取得した狭所やアクセス困難な場所のデータを処理することで、点群データを両プラットフォーム間で直接やり取りできる。
参考・画像元:ファロージャパンプレスリリースより
あわせて、データ処理ソフトの大型アップデートなど、ワークフロー全体を強化する複数の新機能も発表した。
これらの新製品は、ミュンヘンで開催されるINTERGEOと、ラスベガスで開催されるAutodesk Universityで展示される。
スピード・精度・使いやすさの両立が課題。現場の生産性向上へ
リアリティキャプチャーのプロジェクトでは、スキャンプロセス全体を通じて、スピードと精度、使いやすさのバランスが求められることが多い。
FARO INSIGHTは、こうしたユーザーの声を反映し、ワークフローの高速化や取得データへの信頼性、既存業務プロセスへの組み込みやすさに重点を置いて、今回の製品群を開発した。
最大0.9mm精度の新スキャナーと、導入しやすいRoviパッケージ
地上型レーザースキャナー「Focus i.1」および「Focus i.1 X」は、強化されたハードウェアや、最大0.9mmの対象物スキャン精度、高速カラー化スキャニング、高度な位置特定技術を兼ね備える。
とりわけ屋外・地理空間分野向けの「Focus i.1 X」は、GNSS/RTK対応の着脱式レシーバーと最大400mのスキャン範囲を備え、取得データのジオレファレンス化を容易にする。
もう一つの「Rovi i.1」は、3D空間インテリジェンス企業のManifold Tech limitedとの提携により発表された、新たなリアリティキャプチャーソリューションである。
データ取得デバイスとソフトウェアサブスクリプションを組み合わせた導入しやすいパッケージで、モバイルスキャナーによるデータ取得から、クラウドプラットフォーム「FARO Sphere XG」での処理、ソフト「SCENE」でのインサイト活用までをシームレスに連携させる。
SCENE 2027で点群生成を大幅短縮。ドローンやScan-to-BIMとも連携
ソフトウェア面の目玉が、デスクトップ向けデータ処理ソフトの主要アップデート「SCENE 2027」だ。
大規模プロジェクトにおける点群データの生成時間を、従来の数時間から数分へと大幅に短縮する。
あわせて、ガラスや鏡の反射を除去するAIベースのフィルターも導入する。
このほか、Flyability社の「Inspector Online」との新たなクラウド間連携ワークフローも発表された。
FAROのSLAM技術を活用し、Elios 3ドローンで取得した狭所やアクセス困難な場所のデータを処理することで、点群データを両プラットフォーム間で直接やり取りできる。
参考・画像元:ファロージャパンプレスリリースより
WRITTEN by